Des composants disposés sur un plateau doivent être orientés puis déposés dans un support d’assemblage. Une caméra peut corriger une position variable. Le scénario combine essais de vision, préhension et contrôle du montage, sans présumer leur réussite.
Le besoin de production
Le contexte à examiner.
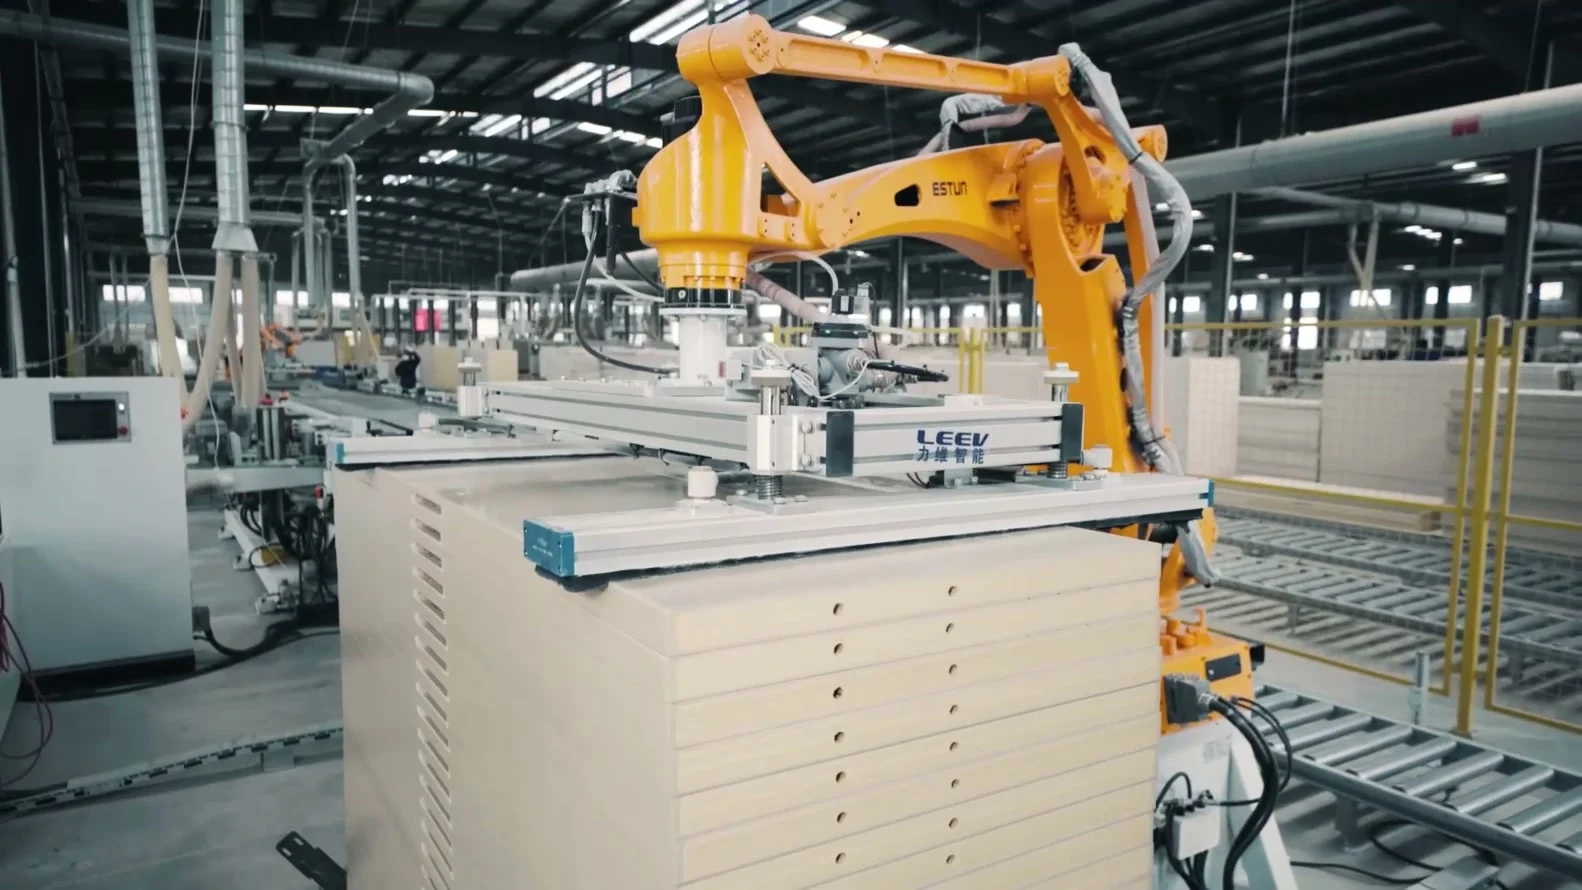
Le besoin concerne une opération principalement dans un plan, avec une orientation et une hauteur de prise définies. Vanguard vérifie d’abord si un plateau repéré suffit, puis étudie la vision si les positions varient. Les composants représentatifs doivent inclure les variations de teinte, brillance et présentation. La photographie constructeur montre une installation SCARA ; elle ne démontre pas la caméra ou le procédé décrits ici.
Les données à réunir.
- Réunir les plans, masses, tolérances et échantillons des composants. Préciser les faces visibles, les symétries, les surfaces fragiles et les erreurs d’orientation à rejeter.
- Décrire les plateaux, les positions possibles, les variations de hauteur, l’éclairage ambiant et les critères qui distinguent une pièce acceptable d’une pièce inconnue.
- Définir le montage final, les contrôles requis, les informations de traçabilité et la conduite attendue si une pièce ne peut pas être reconnue ou assemblée.
Les composants de la cellule.
Étudier l’ER6-600-SR-CE : charge maximale de 6 kg, nominale de 2 kg et portée de 600 mm. L’outil et la pièce doivent être intégrés au calcul.
Comparer l’ER10-800-SR-CE si la géométrie demande une autre enveloppe. Le choix doit conserver les données propres à la variante, notamment la répétabilité par axe.
Prévoir caméra, optique, éclairage, outil de prise et support d’assemblage. Spécifier le format des résultats vision, leur repère et leur validation avant l’échange avec la commande.
La séquence de fonctionnement.
- Présenter le plateau et identifier la recette. Acquérir l’image dans les conditions retenues, reconnaître la pièce et vérifier que son résultat respecte les critères d’acceptation vision.
- Transformer la position vers le repère robot calibré, effectuer la prise et confirmer le maintien. Une position hors domaine ou un résultat ambigu est écarté.
- Déposer ou assembler dans le support, contrôler l’opération et enregistrer le statut utile. Prévoir une destination distincte pour les composants non acceptés.
Définir la réception.
- Tester un ensemble d’échantillons identifié, avec positions et états de surface convenus. Consigner les pièces reconnues, rejetées à juste titre et mal classées.
- Mesurer le placement au moyen du contrôle retenu, puis vérifier perte d’image, mauvais éclairage et prise absente. Documenter aussi la procédure de recalibrage.
Des références à examiner.
Ces références documentées servent à préparer la sélection. La charge avec l’outil, les inerties, la portée utile et les options restent à vérifier ensemble.
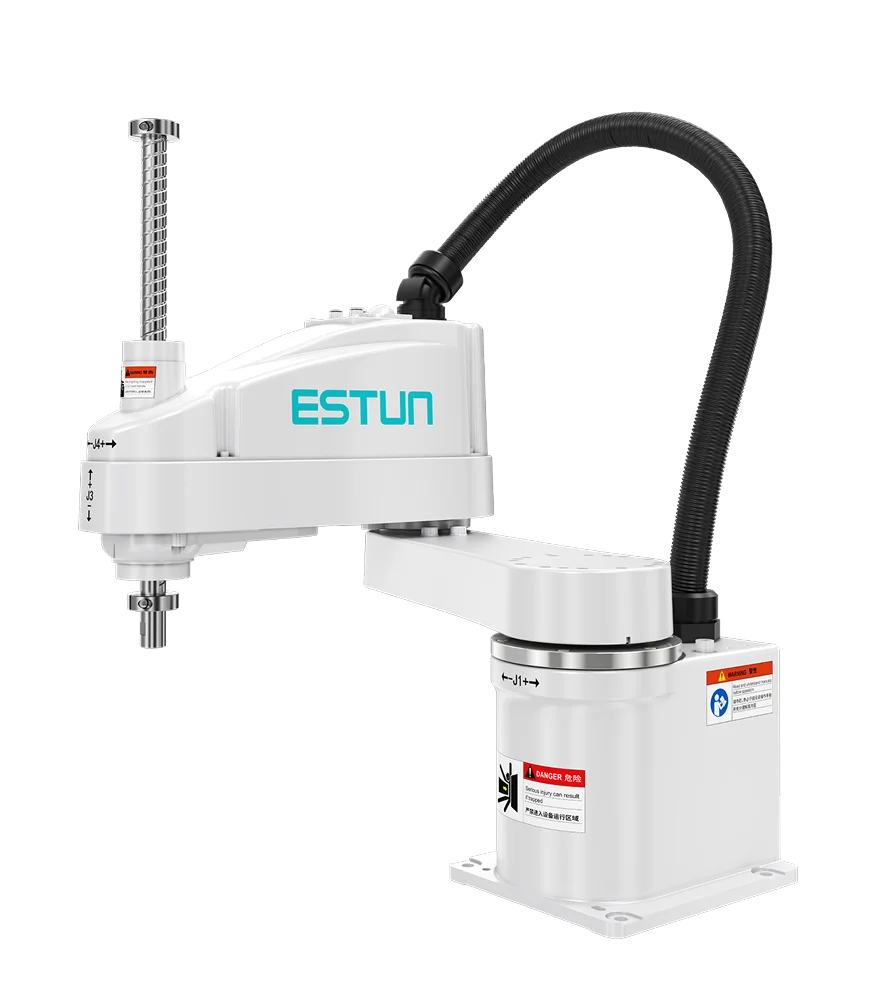 ESTUN ER6-600-SR-CE
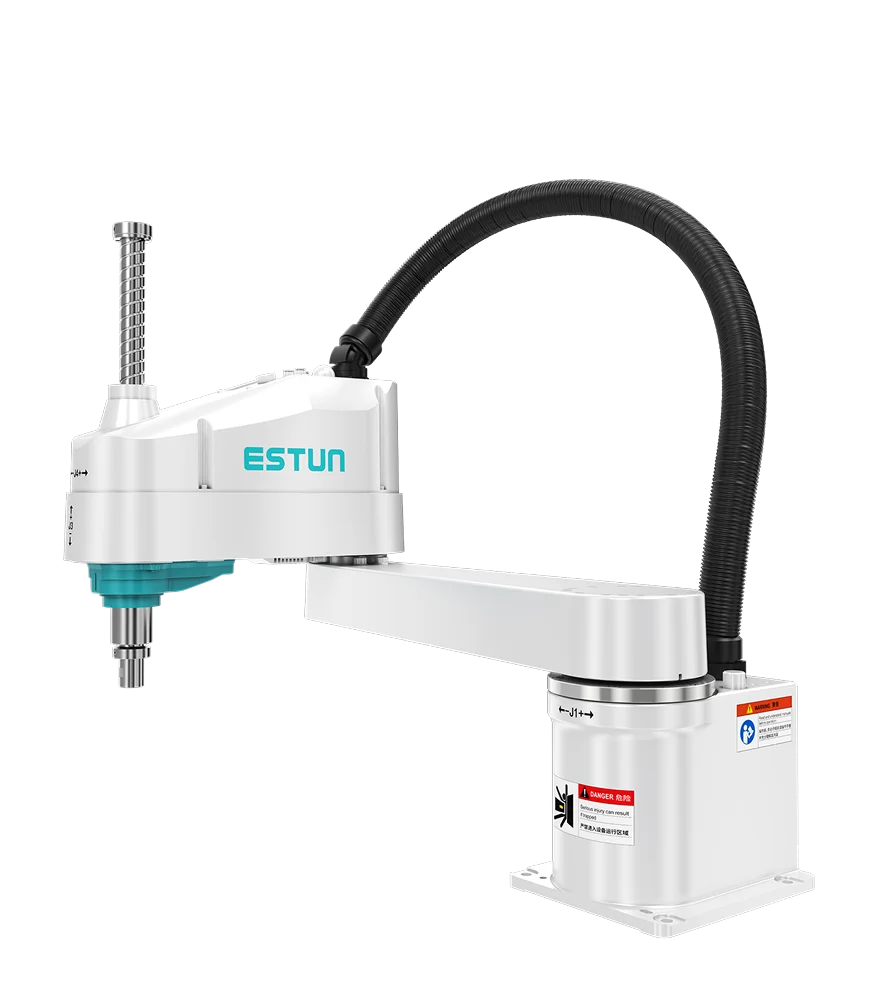 ESTUN ER10-800-SR-CE
Questions fréquentes
Les points à préciser.
La vision remplace-t-elle un bon positionnement ?
Elle peut compenser des variations définies, après essais. Une présentation mécanique simple reste à comparer avant de complexifier la cellule.
Le même programme reconnaît-il tous les composants ?
Les références, variations et seuils de décision doivent être définis. Un nouveau composant exige des échantillons et une validation du traitement.