
Vanguard Robotics / Partenaire intégrateur ESTUN
Étude de faisabilité robotique
Vérifier la prise, le cycle et l’implantation avant de retenir un robot et de chiffrer la cellule.
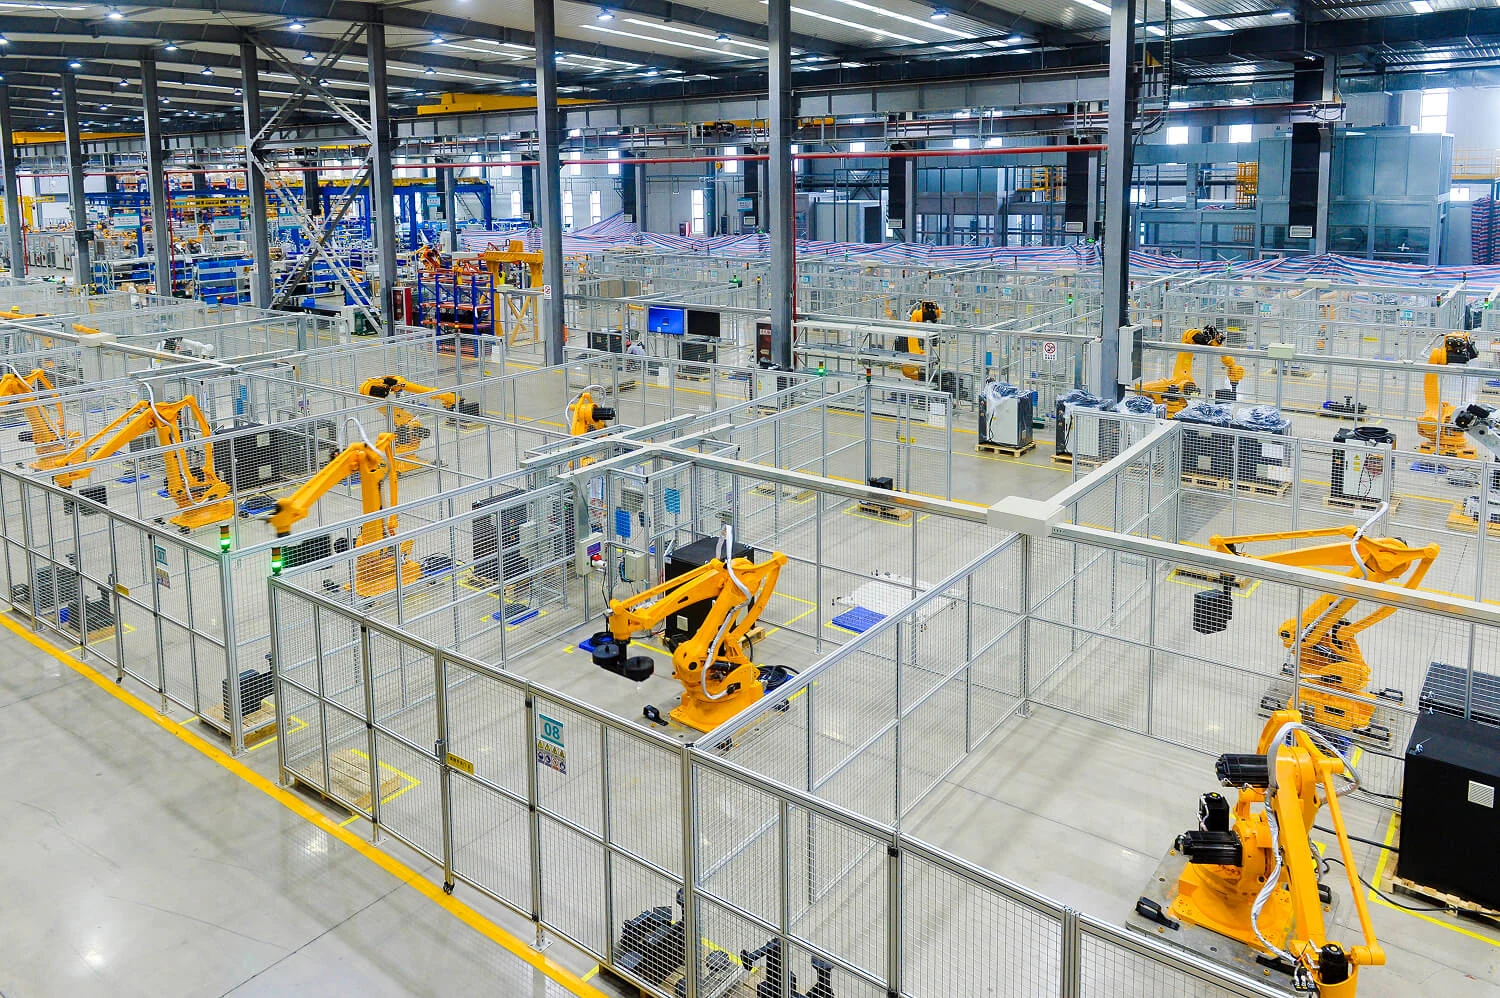
Votre point de départ
Étude de faisabilité robotique
Pour un atelier qui veut robotiser une opération, mais doit encore valider la prise de pièce, le choix du bras ou l’intérêt du projet.
Périmètre à convenir
Relever l’opération, les flux, les variantes de pièces et les contraintes de l’atelier.
Présélectionner les géométries de robot et les principes de préhension compatibles.
Étudier les trajectoires et organiser les essais de prise ou de procédé nécessaires.
Identifier les interfaces, les responsabilités et les hypothèses du chiffrage.
Pour préparer l’intervention
Les données à nous transmettre.
- Plans ou échantillons de pièces, masse, dimensions et variations connues.
- Cadences actuelles et demandées, volumes et changements de série.
- Plan du poste, machines existantes et contraintes d’accès.
Réception et limites
La restitution indique ce que l’étude permet de décider, les hypothèses utilisées et les validations restant à réaliser. Un résultat de simulation reste distingué d’un essai physique.
Le devis distingue la fourniture, l’intégration, les essais et les prestations après mise en service. Les points encore ouverts restent identifiés.
Applications
Relier l’offre à votre procédé.
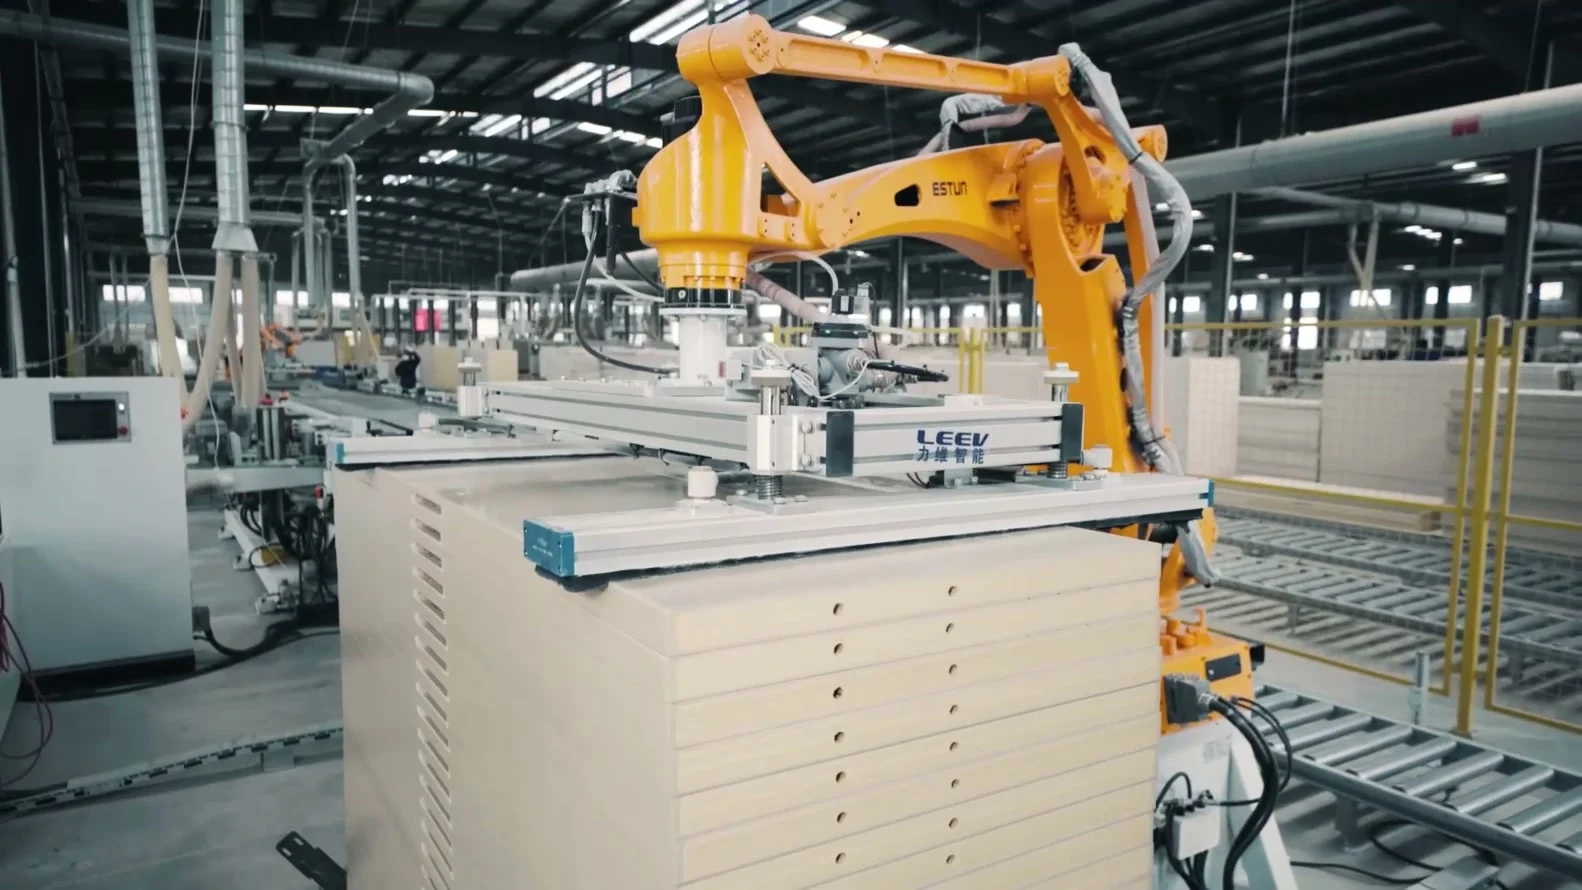
Palettisation et dépalettisation
Empiler des cartons, sacs ou bacs en fin de ligne. Le projet relie le préhenseur, les convoyeurs et les schémas de palettes aux contraintes de votre production.
Données et essais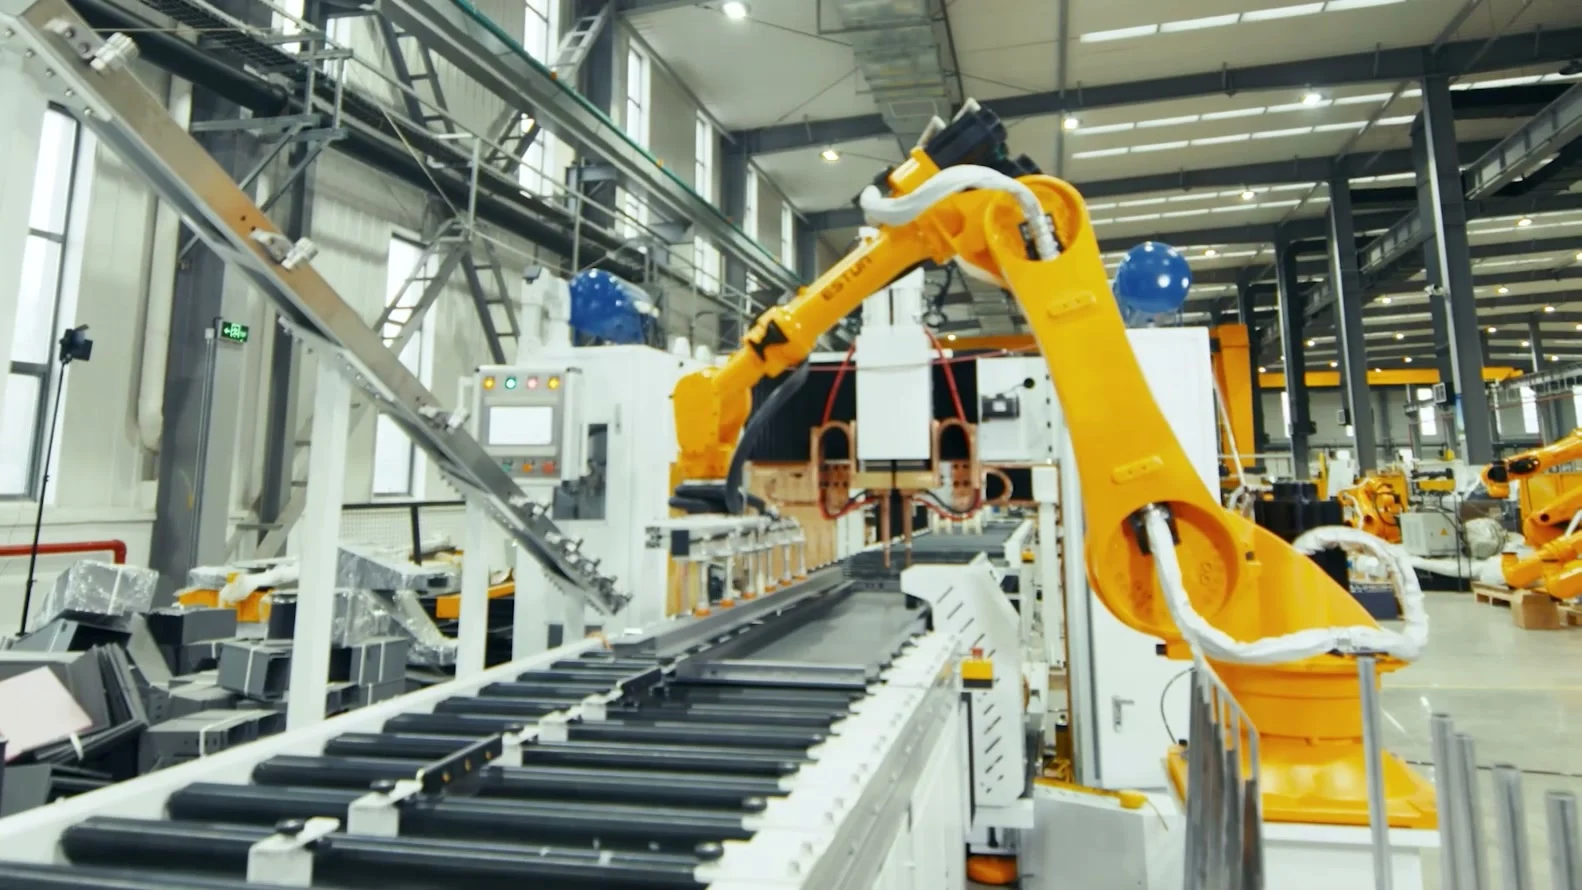
Chargement de machines
Charger et décharger un centre d’usinage, un tour ou une autre machine de production. La cellule coordonne la prise de pièce, les portes, le serrage et les états de la machine.
Données et essais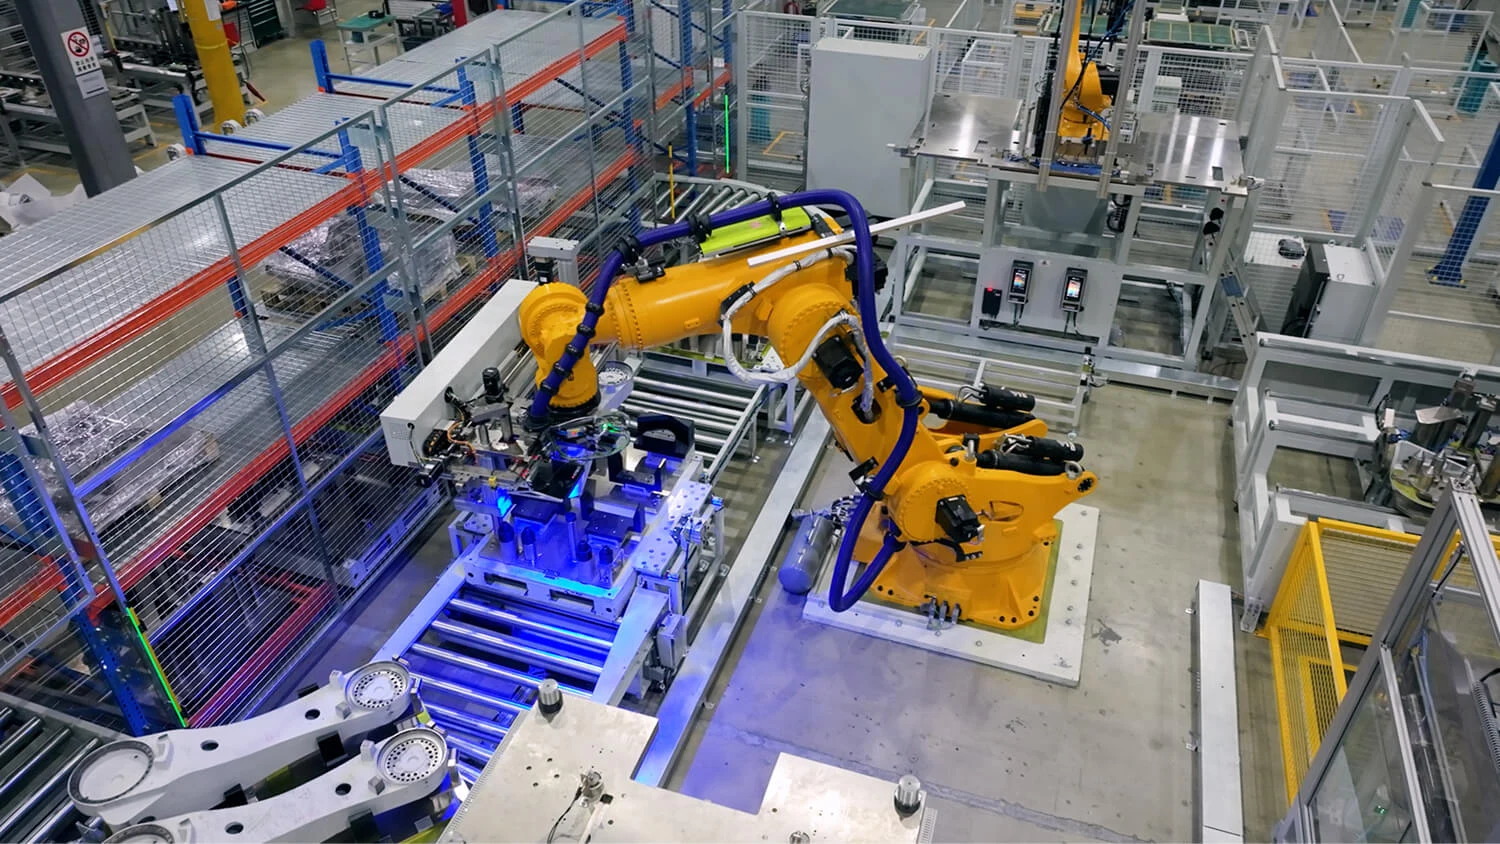
Soudage robotisé
Répéter des cordons sur des pièces maintenues dans un montage. L’intégration associe le robot, la torche, le générateur et le positionneur au procédé de soudage retenu.
Données et essais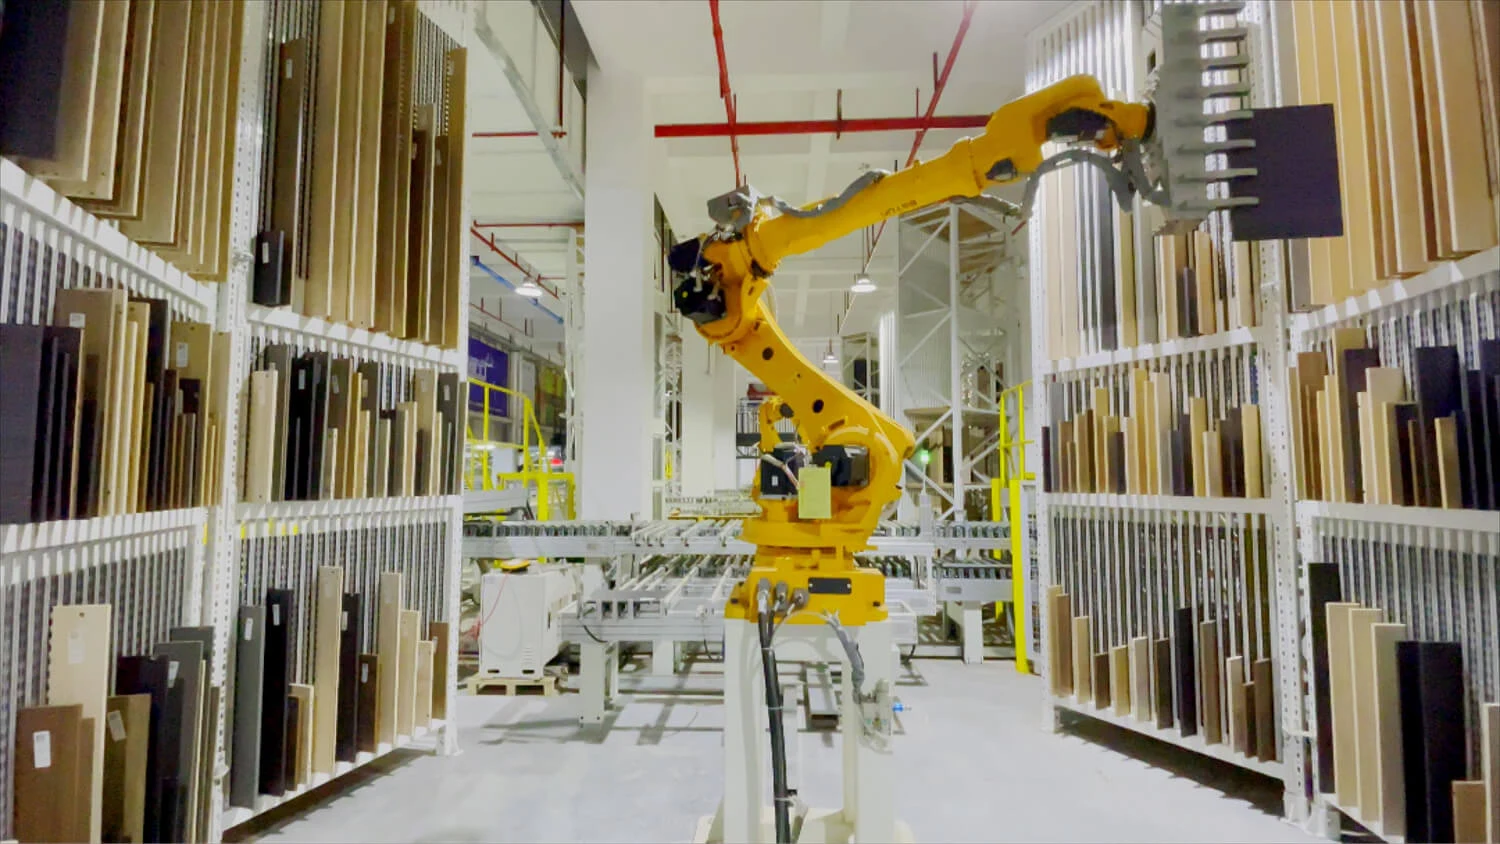
Manutention et transfert de pièces
Déplacer, orienter et déposer des pièces entre plusieurs postes. Le choix du bras part de la prise réelle et des interfaces avec vos convoyeurs, presses ou postes de contrôle.
Données et essais
Assemblage et vissage
Présenter, insérer ou visser des composants avec une séquence contrôlée. La cellule relie la manipulation aux moyens de contrôle et à la gestion des pièces non conformes.
Données et essaisÉbavurage, ponçage et polissage
Répéter un parcours d’outil sur une pièce ou présenter une pièce à un outil fixe. La mise au point porte sur l’effort de contact, l’usure des consommables et l’état de surface attendu.
Données et essais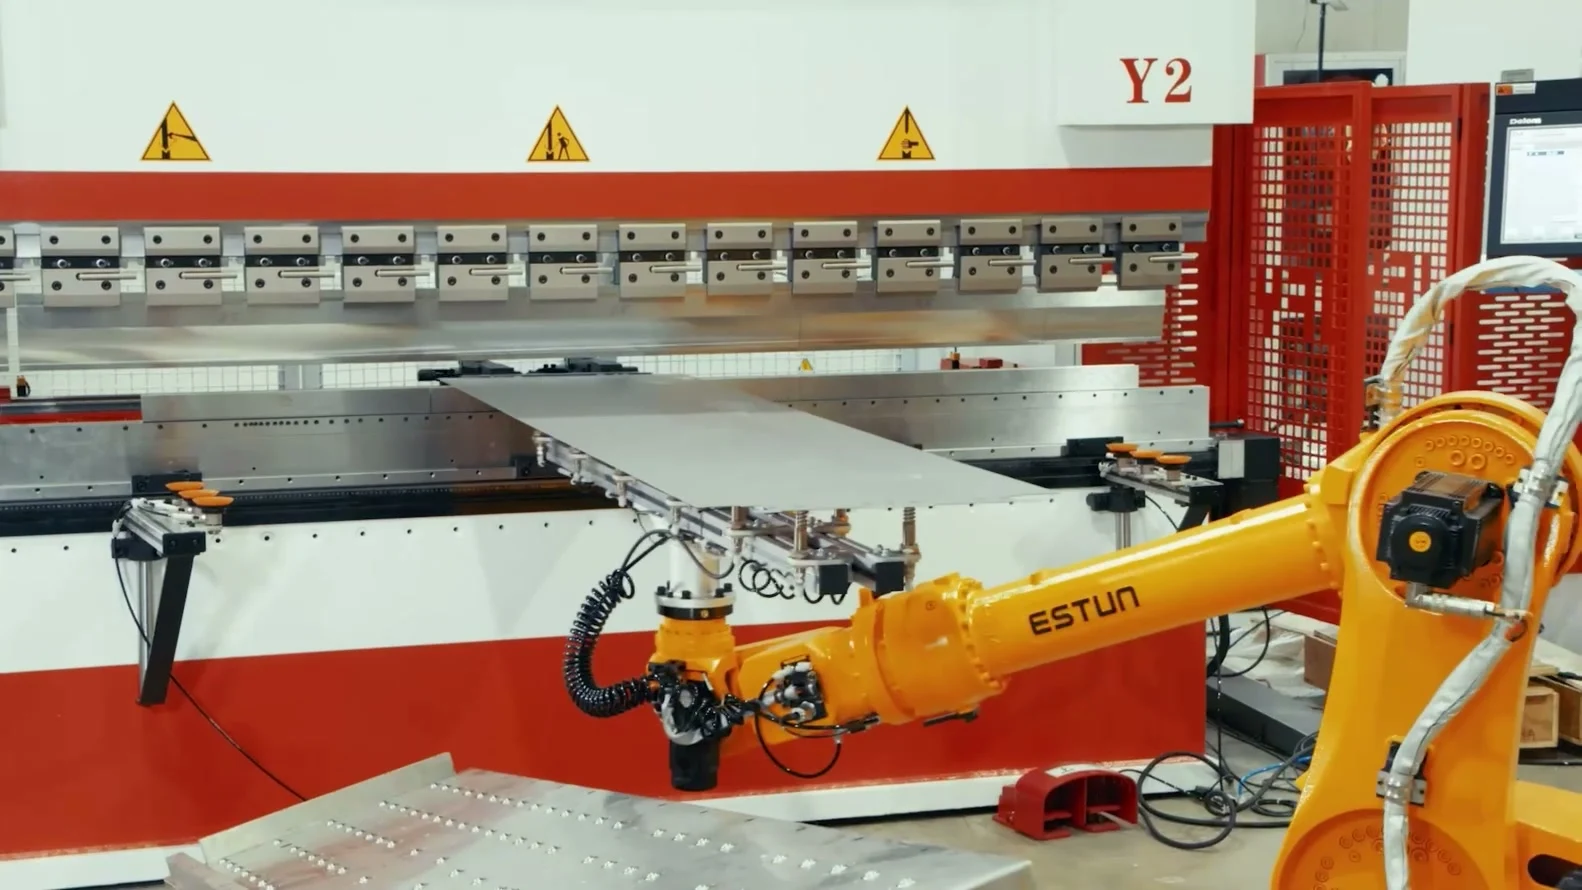
Pliage robotisé de tôles
Charger une presse plieuse et repositionner la tôle entre les plis. La cellule doit tenir la pièce, suivre les séquences de pliage et gérer les reprises de prise.
Données et essaisTri, prise et conditionnement
Prendre des produits, les orienter et les déposer dans un emballage ou un poste suivant. L’alimentation et la préhension se dimensionnent avec les variations réelles du flux.
Données et essaisSélection technique
Les familles à examiner.
Questions de projet
Avant de choisir un robot.
Faut-il avoir choisi ESTUN pour commencer ?
Non. L’étude part de votre opération. Elle permet de vérifier si une référence ESTUN répond au besoin et quels points comparer avec une autre proposition.
Peut-on conclure que le projet n’est pas adapté ?
Oui. Une prise instable, un procédé non maîtrisé ou des changements de série peuvent rendre une option inadaptée. La restitution explique les limites constatées.