
Vanguard Robotics / Partenaire intégrateur ESTUN
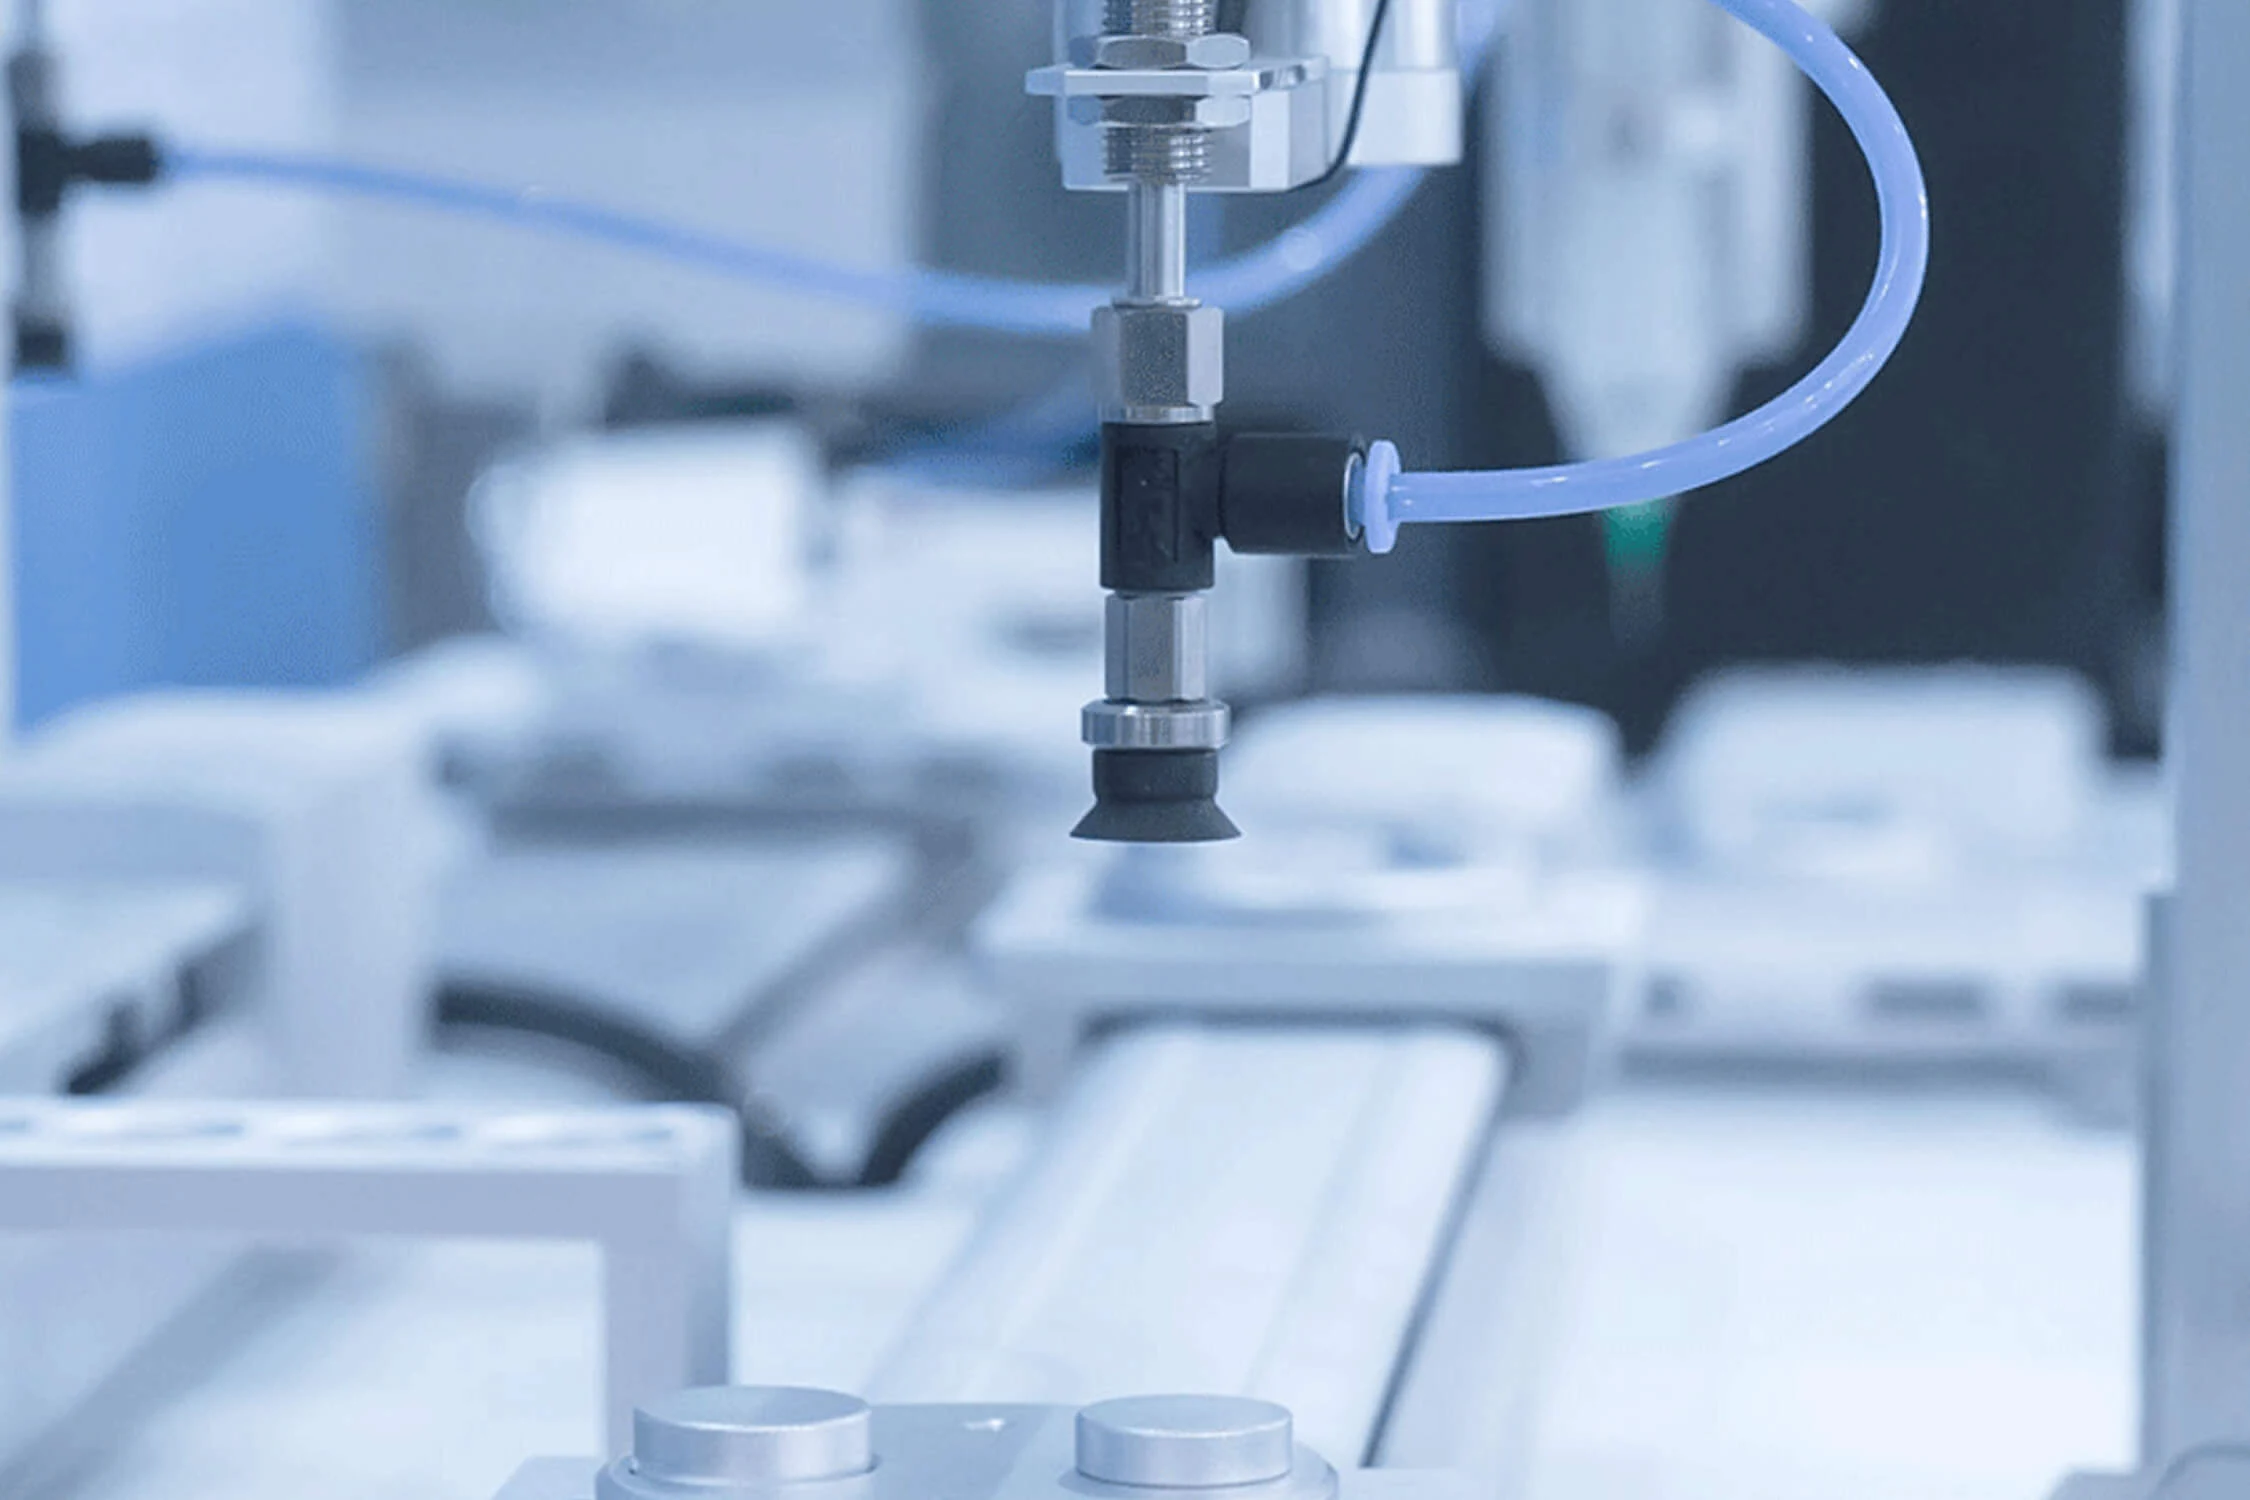
Vision et préhension robotique
Valider la prise de vos pièces et leur détection dans les conditions réelles du poste.
Votre point de départ
Vision et préhension robotique
Pour un poste où la position, la surface ou la diversité des pièces rend la prise incertaine, ou qui demande un contrôle pendant la manipulation.
Périmètre à convenir
Étudier les surfaces de prise, les variations de pièce et les états de perte d’énergie.
Choisir le principe de préhension et les capteurs nécessaires à la vérification.
Évaluer la vision sur les pièces, les éclairages et les positions représentatifs.
Relier les résultats de détection aux mouvements, aux rejets et aux défauts.
Pour préparer l’intervention
Les données à nous transmettre.
- Échantillons couvrant les variations de matière, couleur, état de surface et position.
- Cadence, distance de travail, espace disponible et éclairage du poste.
- Défauts à détecter et critères d’acceptation ou de rejet.
Réception et limites
Les essais utilisent un échantillon défini avec le client. Les prises réussies, échecs, faux rejets et cas indéterminés sont consignés séparément. Les conditions non testées restent identifiées.
Le devis distingue la fourniture, l’intégration, les essais et les prestations après mise en service. Les points encore ouverts restent identifiés.
Applications
Relier l’offre à votre procédé.
Chargement de machines
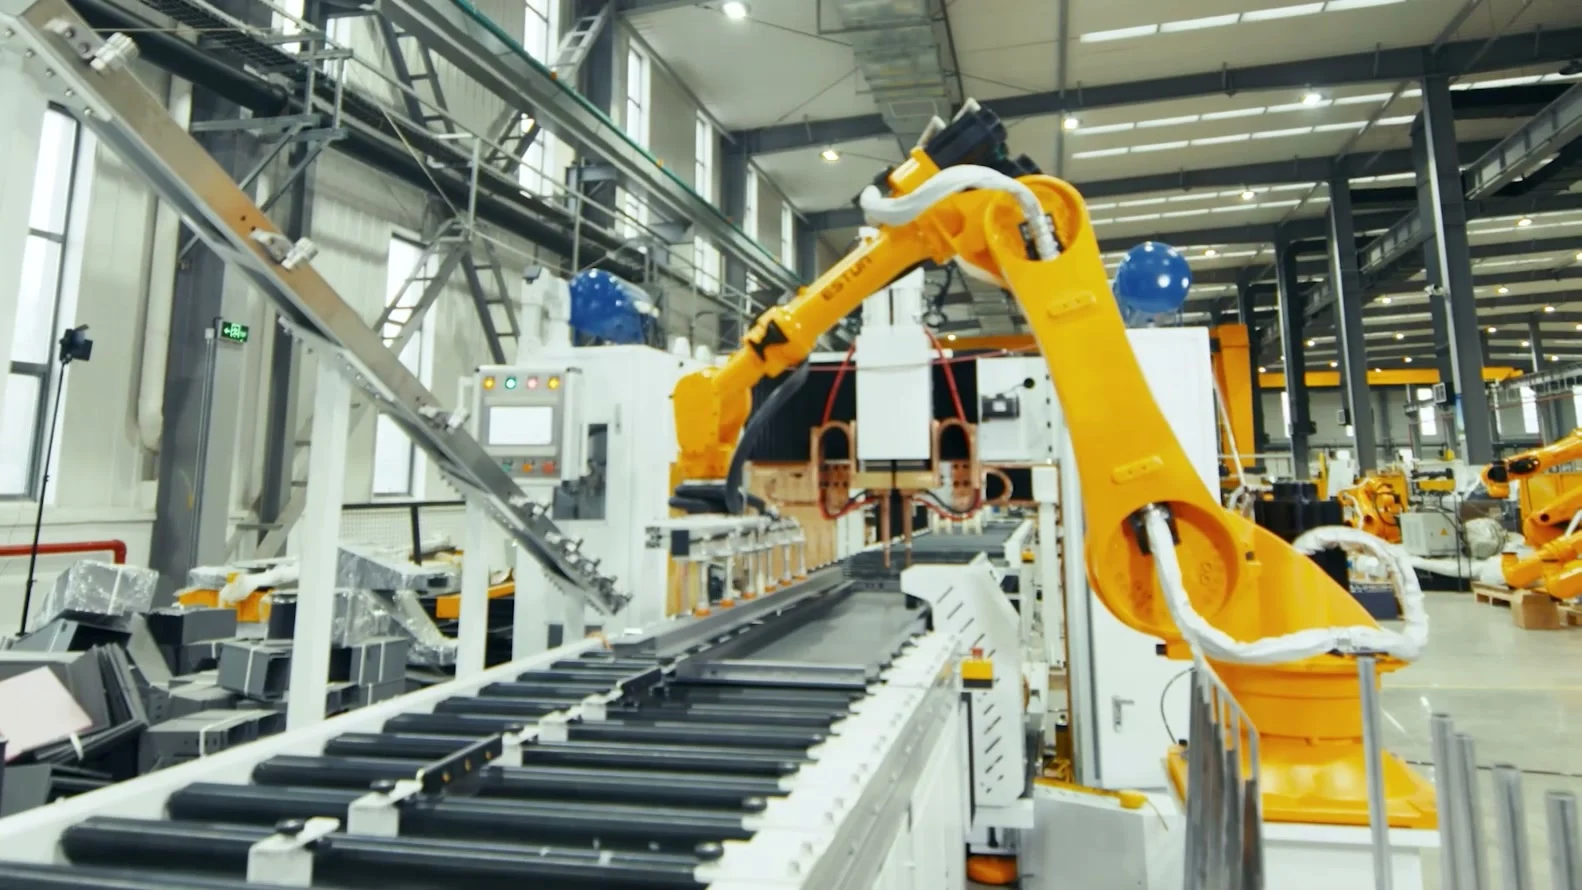
Charger et décharger un centre d’usinage, un tour ou une autre machine de production. La cellule coordonne la prise de pièce, les portes, le serrage et les états de la machine.
Données et essais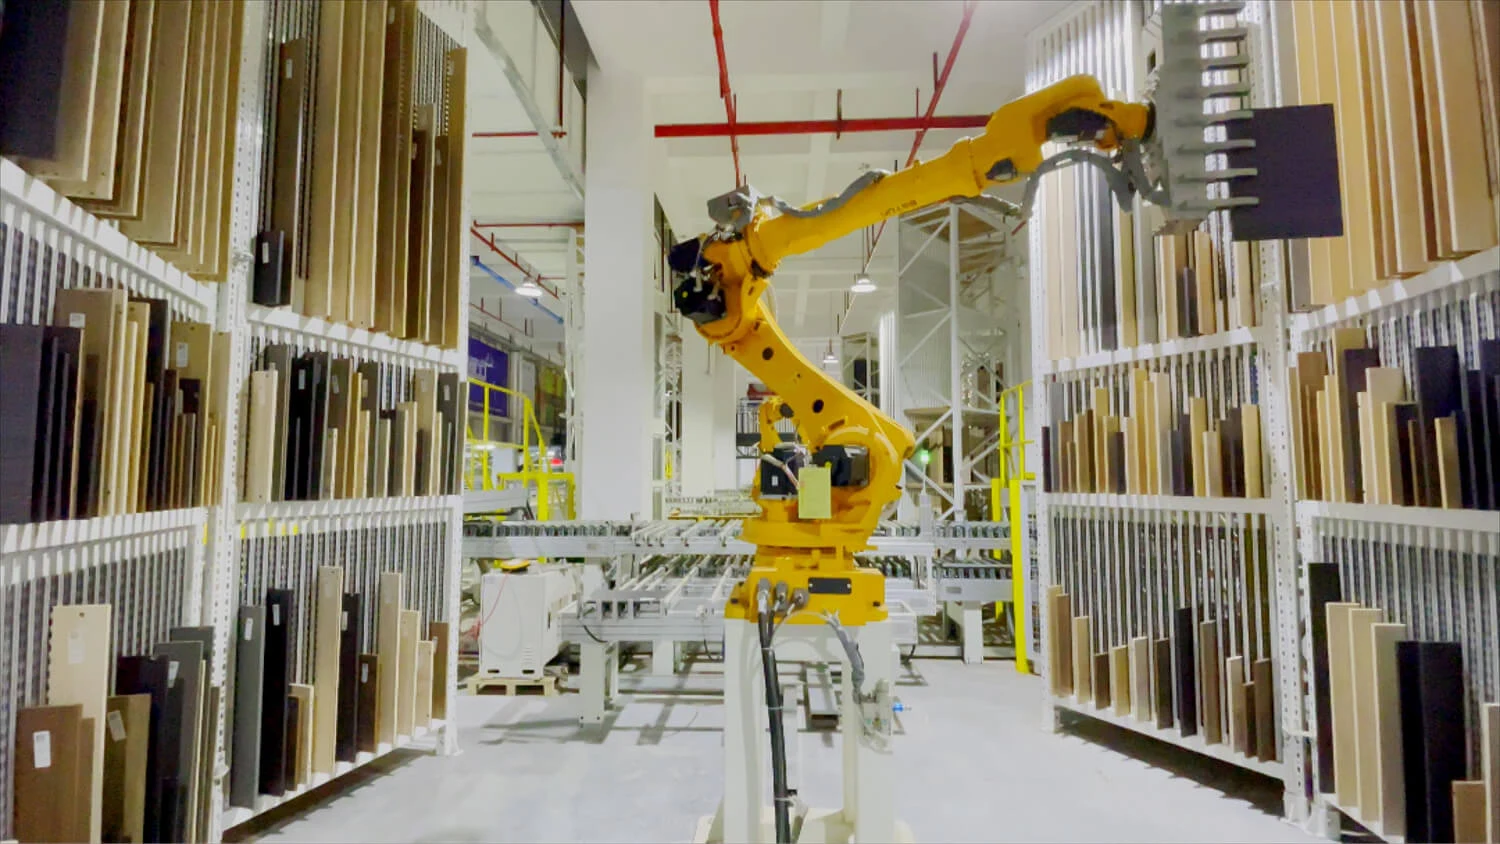
Manutention et transfert de pièces
Déplacer, orienter et déposer des pièces entre plusieurs postes. Le choix du bras part de la prise réelle et des interfaces avec vos convoyeurs, presses ou postes de contrôle.
Données et essais
Assemblage et vissage
Présenter, insérer ou visser des composants avec une séquence contrôlée. La cellule relie la manipulation aux moyens de contrôle et à la gestion des pièces non conformes.
Données et essaisTri, prise et conditionnement
Prendre des produits, les orienter et les déposer dans un emballage ou un poste suivant. L’alimentation et la préhension se dimensionnent avec les variations réelles du flux.
Données et essaisSélection technique
Les familles à examiner.
Questions de projet
Avant de choisir un robot.
Faut-il ajouter une caméra pour chaque projet ?
Une présentation mécanique répétable peut suffire. La vision répond à une variation de position, une identification ou un contrôle que l’on peut définir et tester.
Comment vérifier que la pièce est bien prise ?
Selon la prise, la vérification peut utiliser une mesure de pression, de position, d’effort ou une détection de présence. Les états douteux doivent avoir une réaction définie.