
Vanguard Robotics / Partenaire intégrateur ESTUN
Tri, prise et conditionnement
Prendre des produits, les orienter et les déposer dans un emballage ou un poste suivant. L’alimentation et la préhension se dimensionnent avec les variations réelles du flux.
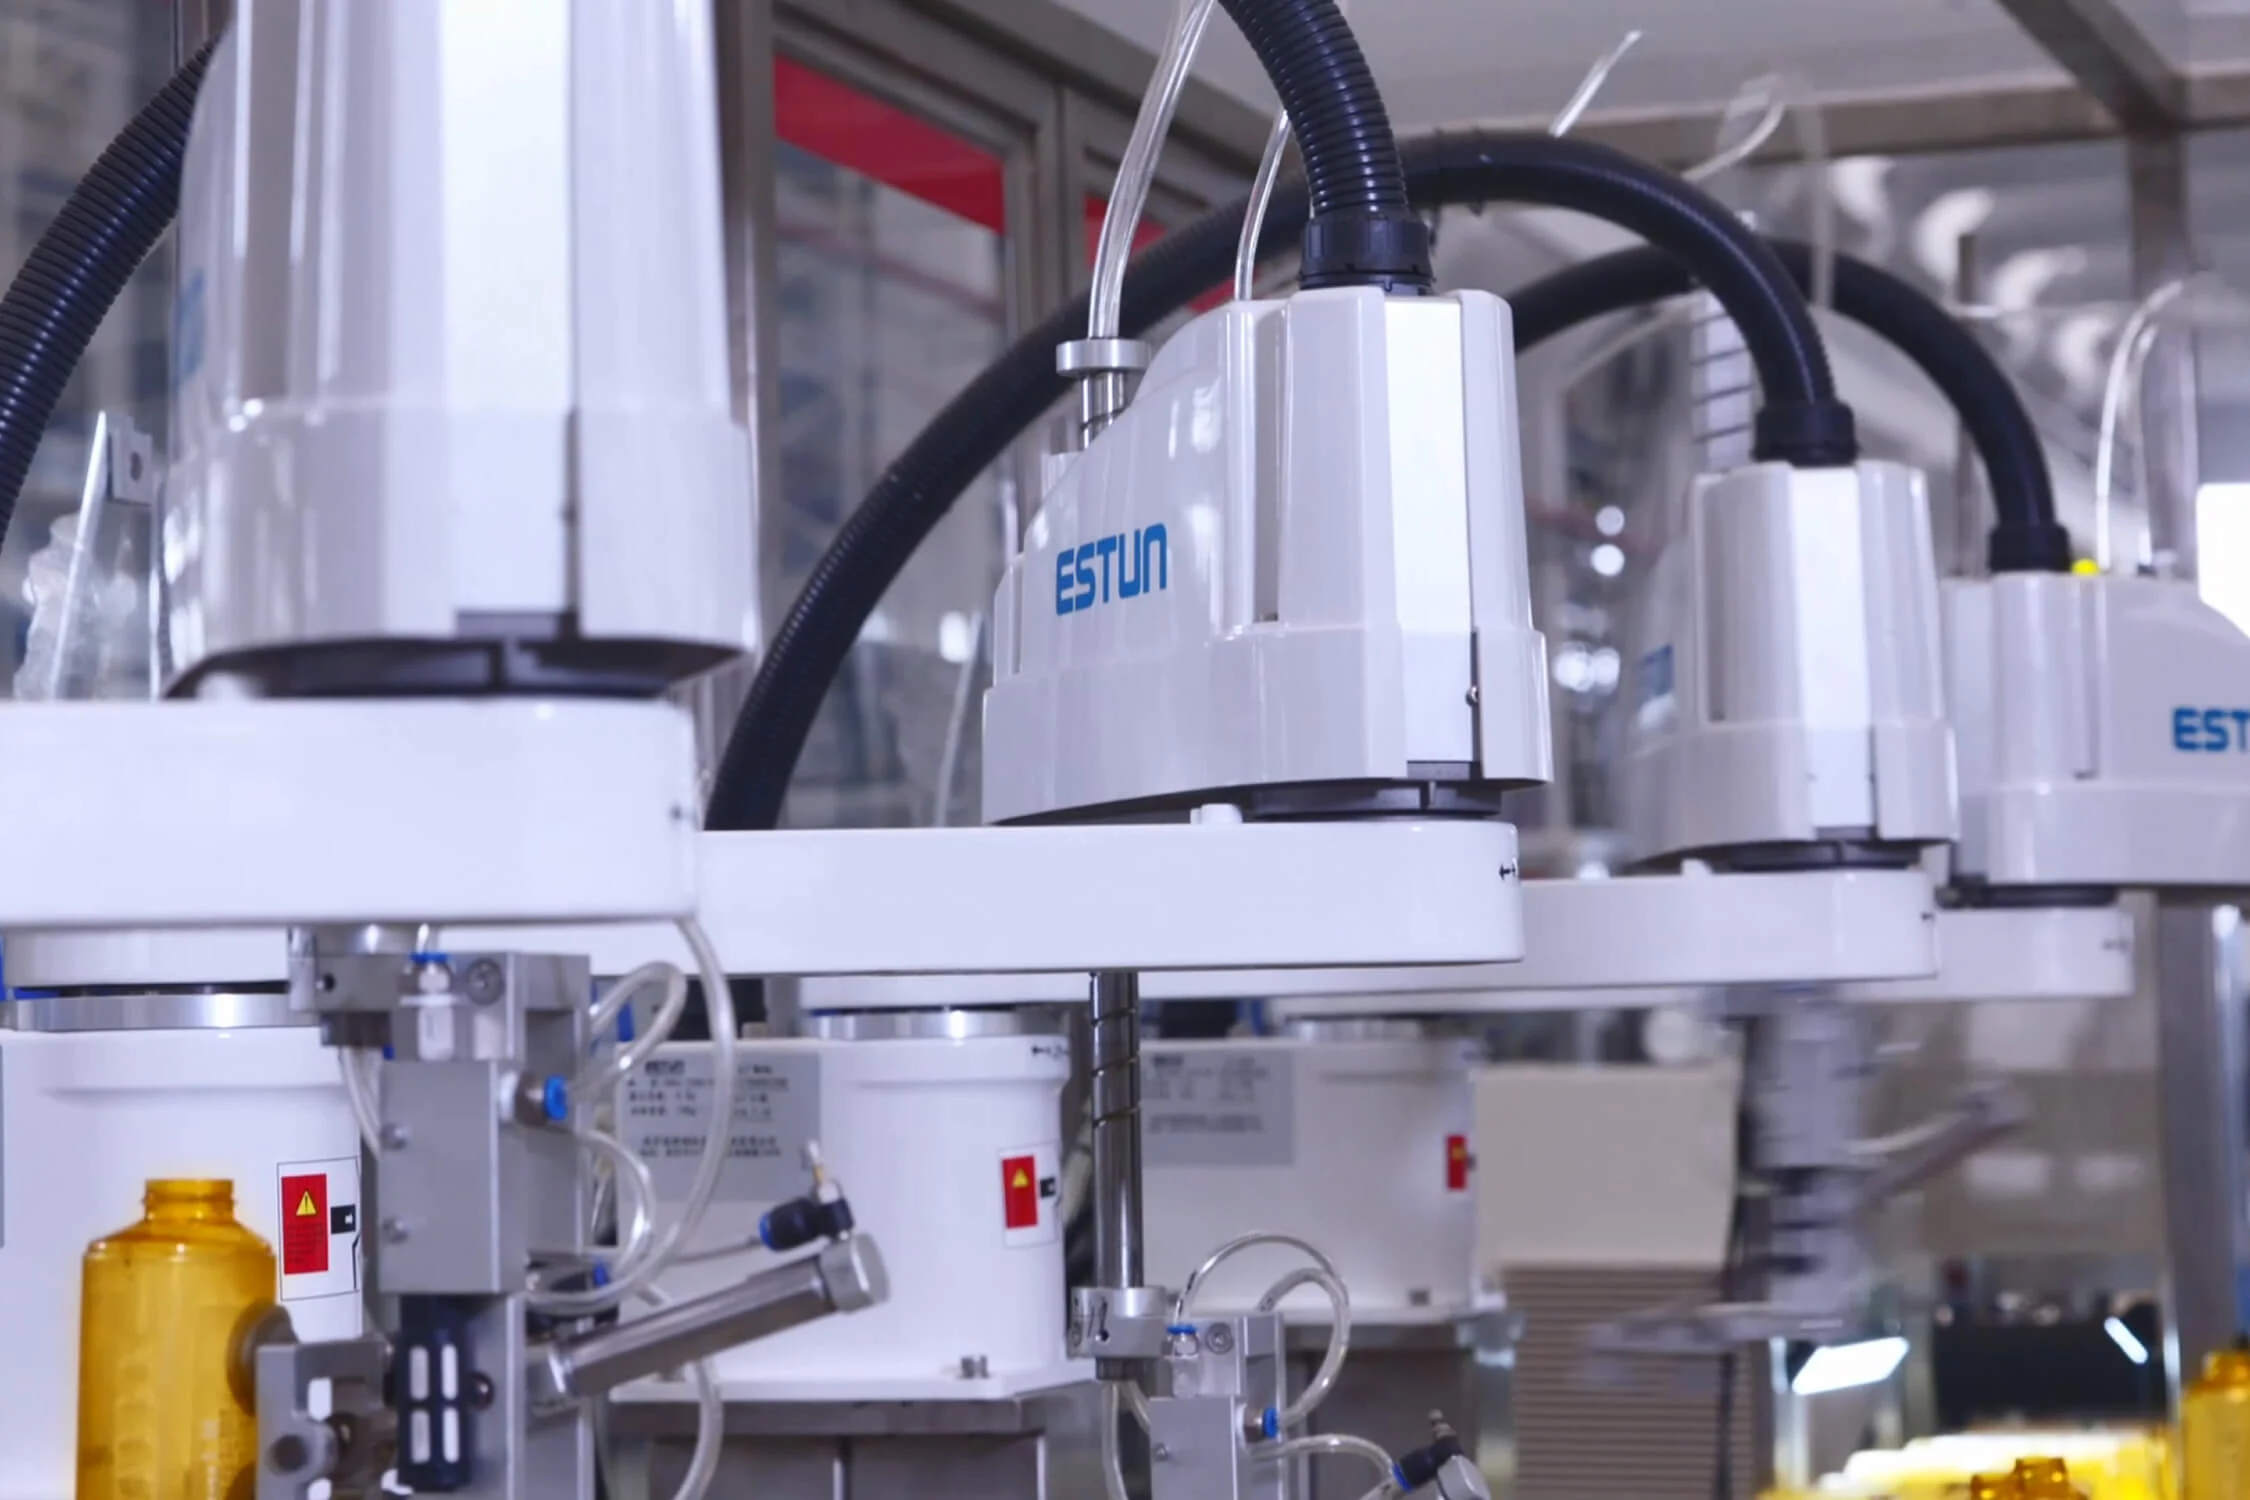
Le procédé
Définir chaque étape de l’opération.
Relever les formats, la fragilité et la présentation des produits.
Étudier la prise, la synchronisation convoyeur et les éventuels contrôles de vision.
Prévoir les emballages, les produits absents et les rejets.
Mesurer la cadence sur un mélange de formats représentatif.
Sélection à confirmer
Les familles à examiner.
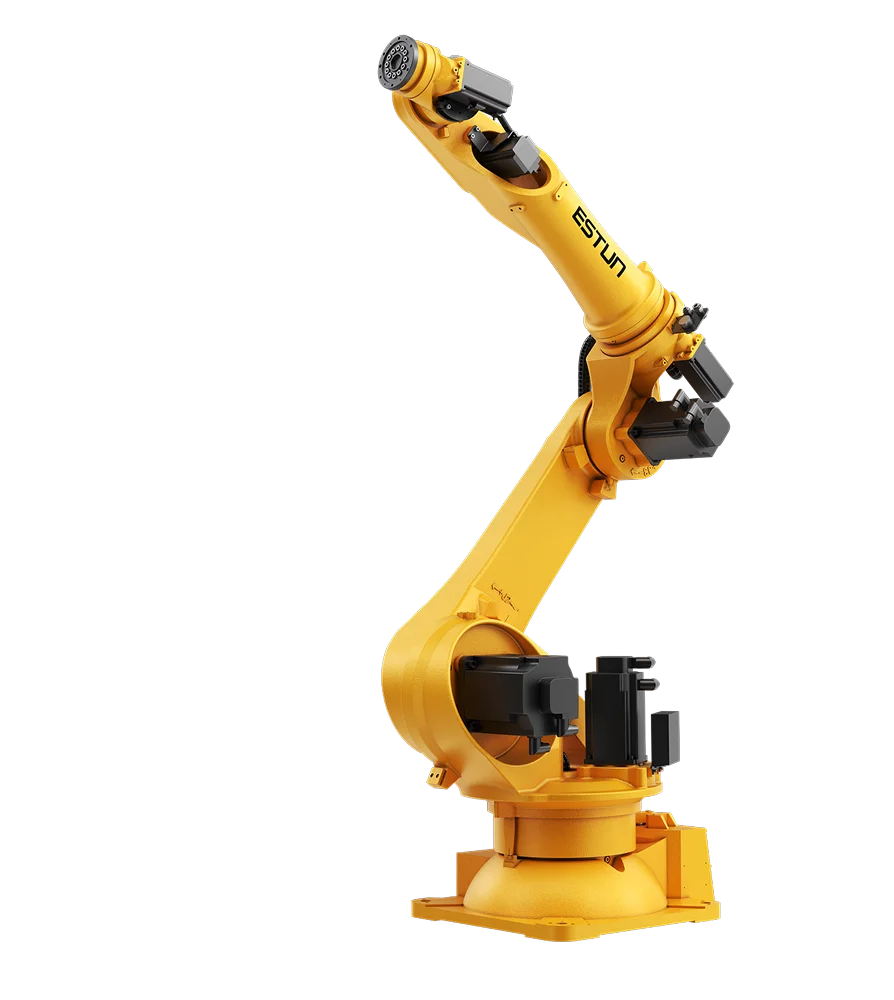
Bras articulés 6 axes
Des bras articulés pour charger des machines, orienter des pièces et suivre des trajectoires de procédé. Les références présentées couvrent les charges petites et moyennes.
18 références documentées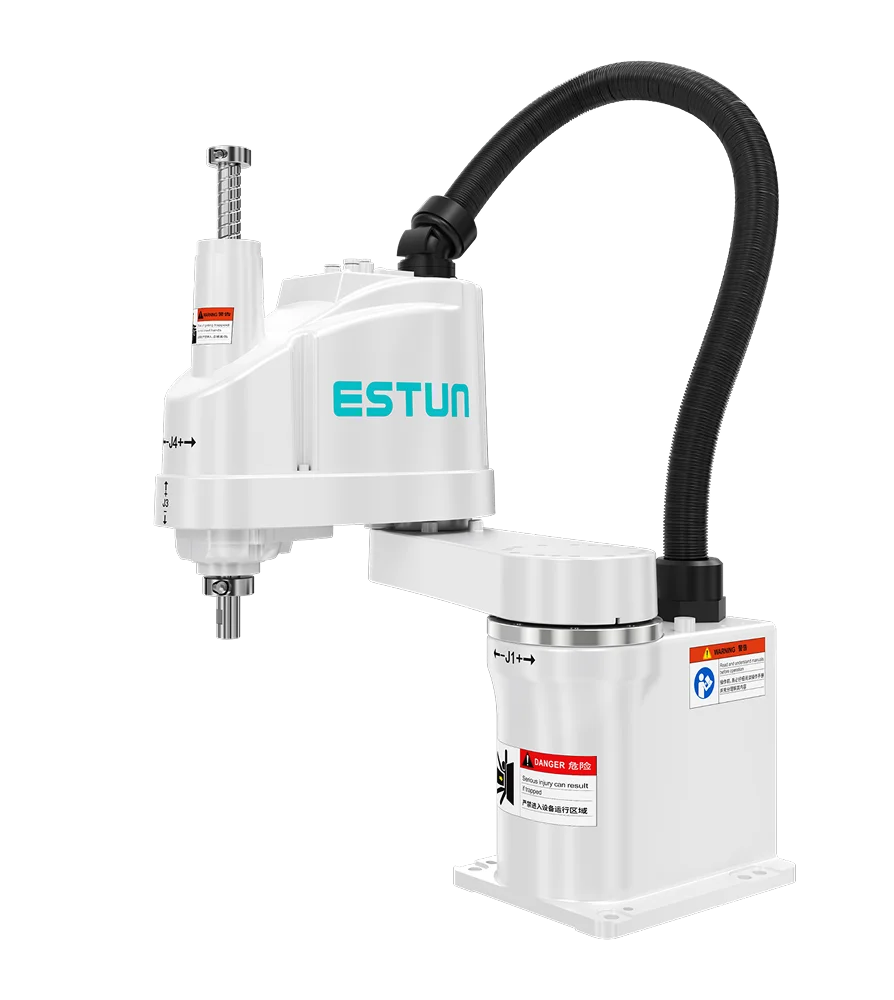
SCARA 4 axes
Des robots 4 axes pour prendre, orienter et déposer des pièces dans un plan de travail. Plusieurs charges et courses verticales sont documentées.
24 références documentées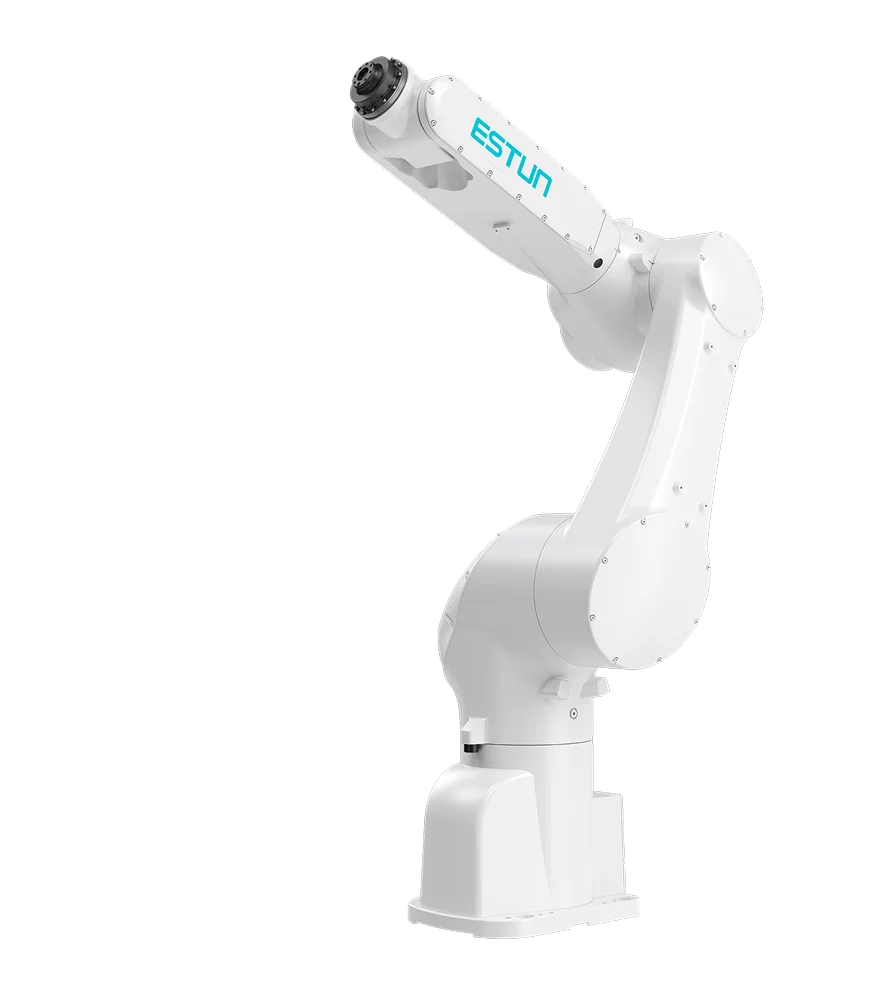
Robots MINI compacts
Des bras compacts pour charger une machine, assembler ou manipuler des pièces dans un espace contraint. La gamme européenne comprend des bras 6 axes et le catalogue global décrit aussi des variantes 3 et 4 axes.
10 références documentées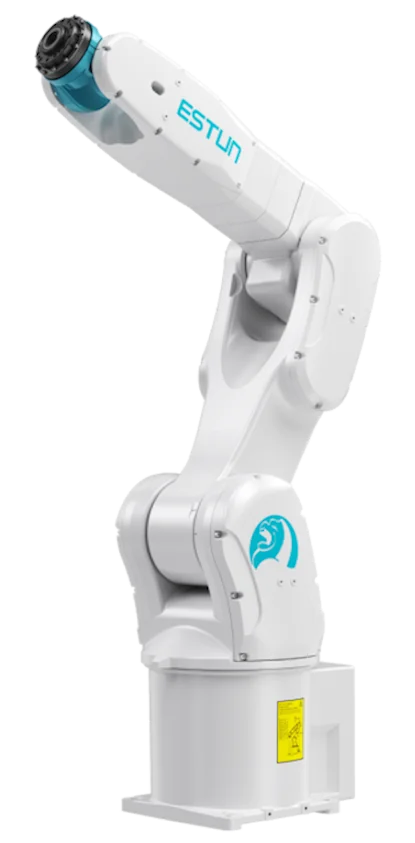
Robots pour salles propres
Des variantes SCARA et MINI identifiées pour salle propre dans le catalogue ESTUN Europe. Le dossier de la référence précise les conditions de propreté et d’utilisation à confirmer pour le projet.
6 références documentéesLa validation dépend des pièces, de l’outil, des essais de cycle et de l’analyse de risques de la cellule.
Questions de projet
Avant de choisir un robot.
La vision est-elle nécessaire pour le tri ?
Elle peut servir à reconnaître un produit ou à repérer sa position. Un guidage mécanique ou des capteurs peuvent suffire pour un produit présenté de manière répétable. Le choix dépend du défaut ou de la variation à détecter.
Peut-on changer de format sans reprogrammer toute la cellule ?
Des recettes peuvent regrouper les positions, les dimensions et les séquences de chaque format. Les formats couverts, les outils à changer et les actions opérateur sont définis pendant la conception.