
Vanguard Robotics / Partenaire intégrateur ESTUN
Manutention et transfert de pièces
Déplacer, orienter et déposer des pièces entre plusieurs postes. Le choix du bras part de la prise réelle et des interfaces avec vos convoyeurs, presses ou postes de contrôle.
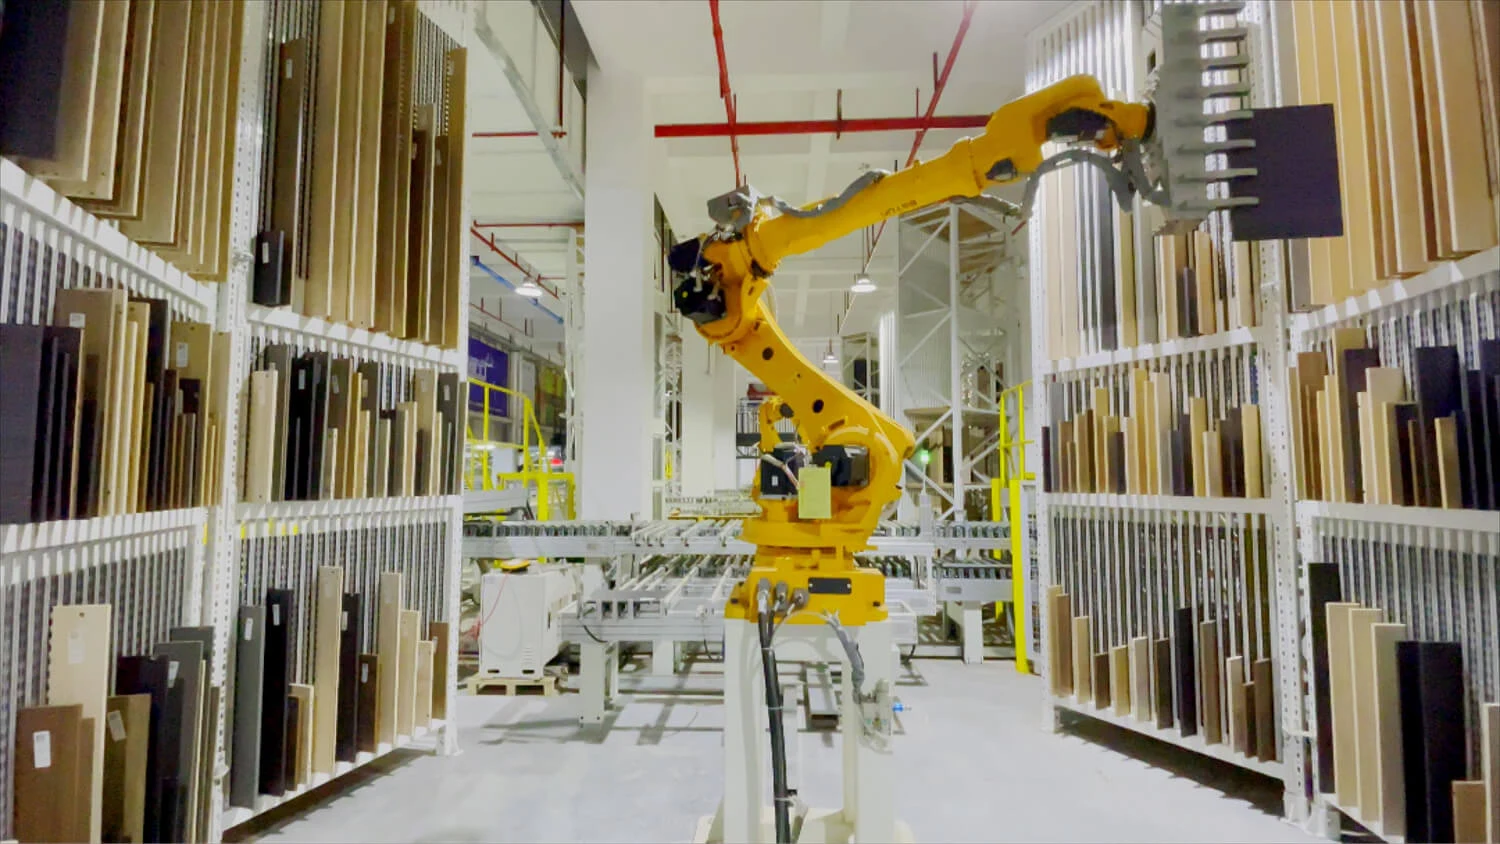
Le procédé
Définir chaque étape de l’opération.
Cartographier les prises, les déposes et les orientations de la pièce.
Choisir la préhension et vérifier son comportement en cas de perte d’énergie.
Synchroniser la cellule avec les postes amont et aval.
Tester la tenue de pièce, les collisions possibles et les reprises.
Sélection à confirmer
Les familles à examiner.
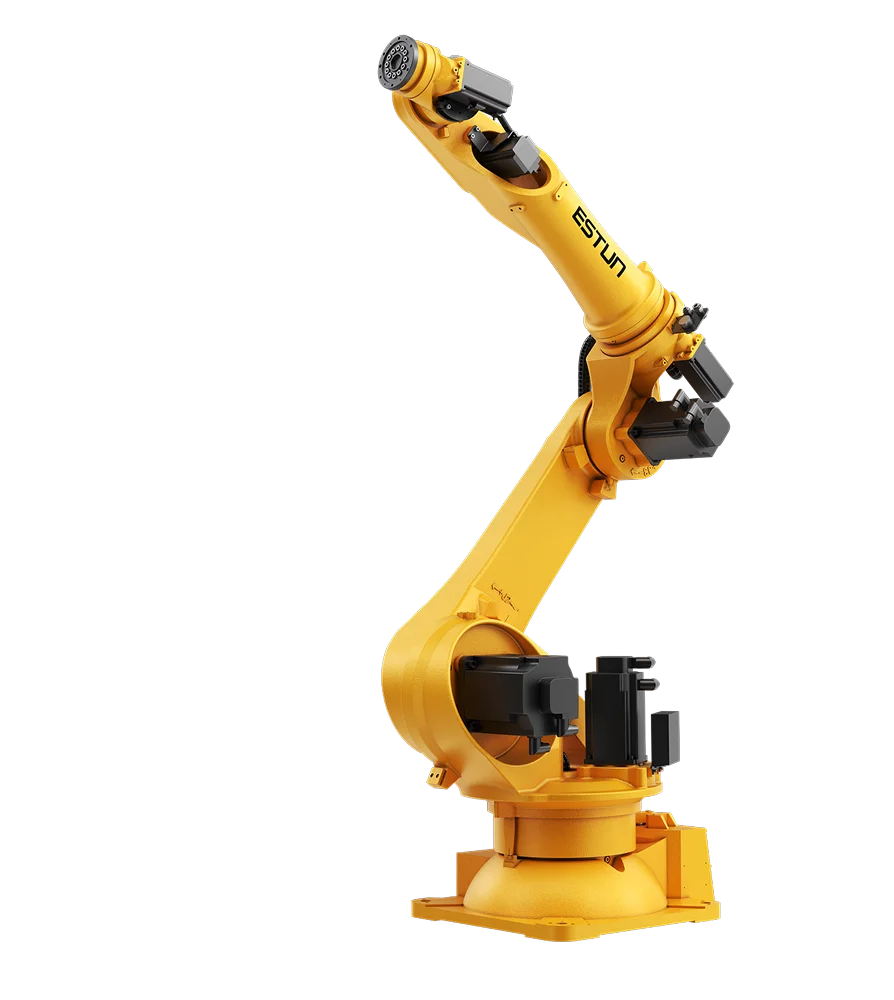
Bras articulés 6 axes
Des bras articulés pour charger des machines, orienter des pièces et suivre des trajectoires de procédé. Les références présentées couvrent les charges petites et moyennes.
18 références documentées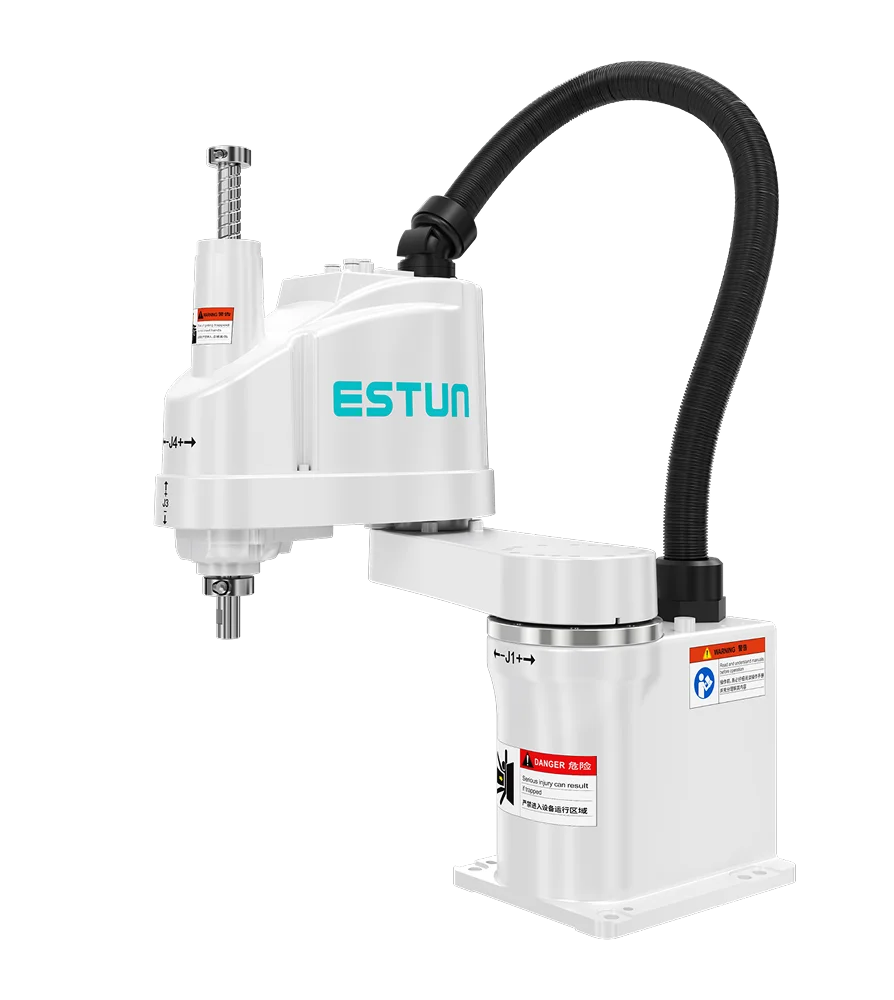
SCARA 4 axes
Des robots 4 axes pour prendre, orienter et déposer des pièces dans un plan de travail. Plusieurs charges et courses verticales sont documentées.
24 références documentées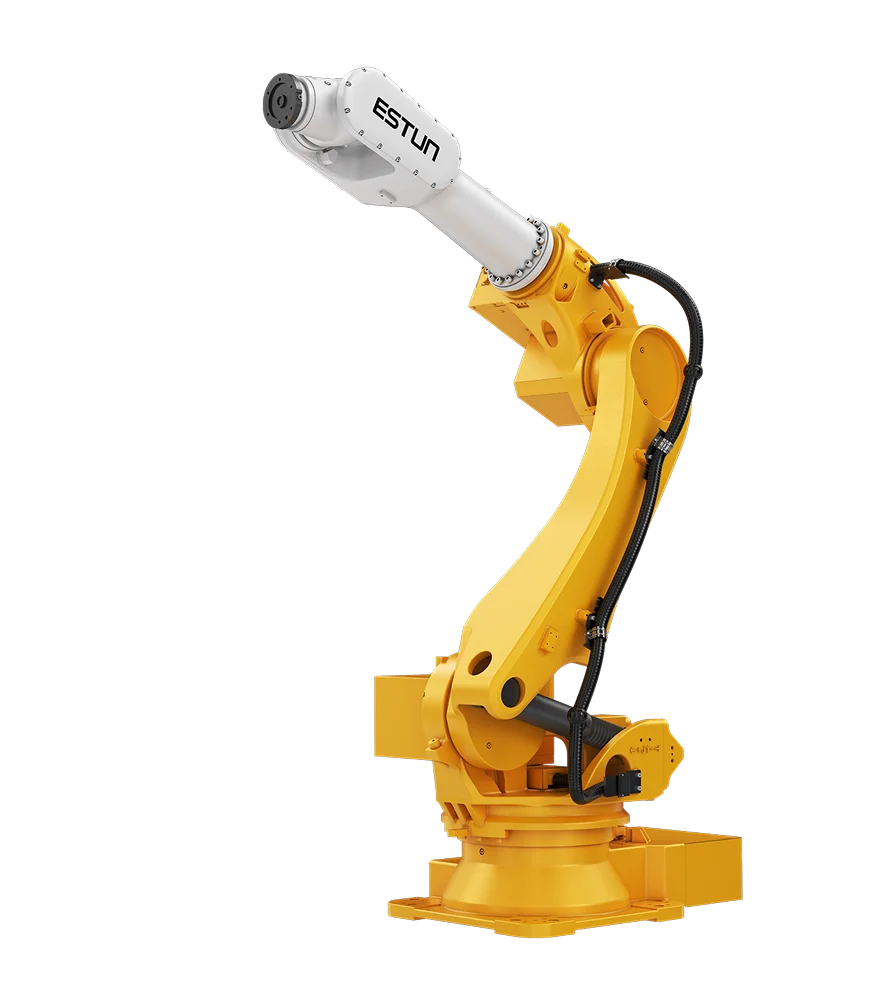
Robots pour la fonderie
Des variantes de bras industriels identifiées « Foundry » par ESTUN Europe pour la manipulation autour des procédés de fonderie.
6 références documentées
Robots MINI compacts
Des bras compacts pour charger une machine, assembler ou manipuler des pièces dans un espace contraint. La gamme européenne comprend des bras 6 axes et le catalogue global décrit aussi des variantes 3 et 4 axes.
10 références documentées
Robots pour fortes charges
Des bras industriels pour déplacer des pièces lourdes et de grands ensembles. Les références Europe et les compléments mondiaux sont distingués, avec leurs axes et leurs conditions de sélection.
34 références documentées
Robots pour salles propres
Des variantes SCARA et MINI identifiées pour salle propre dans le catalogue ESTUN Europe. Le dossier de la référence précise les conditions de propreté et d’utilisation à confirmer pour le projet.
6 références documentéesLa validation dépend des pièces, de l’outil, des essais de cycle et de l’analyse de risques de la cellule.
Questions de projet
Avant de choisir un robot.
La charge utile correspond-elle au poids de la pièce ?
La charge portée inclut la pièce, le préhenseur, les capteurs et les accessoires embarqués. Le centre de gravité, les moments et l’inertie doivent aussi rester dans les limites du modèle.
Un seul robot peut-il alimenter plusieurs machines ?
Oui, si la portée, les trajets et les temps d’attente le permettent. Une simulation de séquence aide à vérifier les conflits de demandes et les situations où une machine attend le robot.