
Vanguard Robotics / Partenaire intégrateur ESTUN
Chargement de machines
Charger et décharger un centre d’usinage, un tour ou une autre machine de production. La cellule coordonne la prise de pièce, les portes, le serrage et les états de la machine.
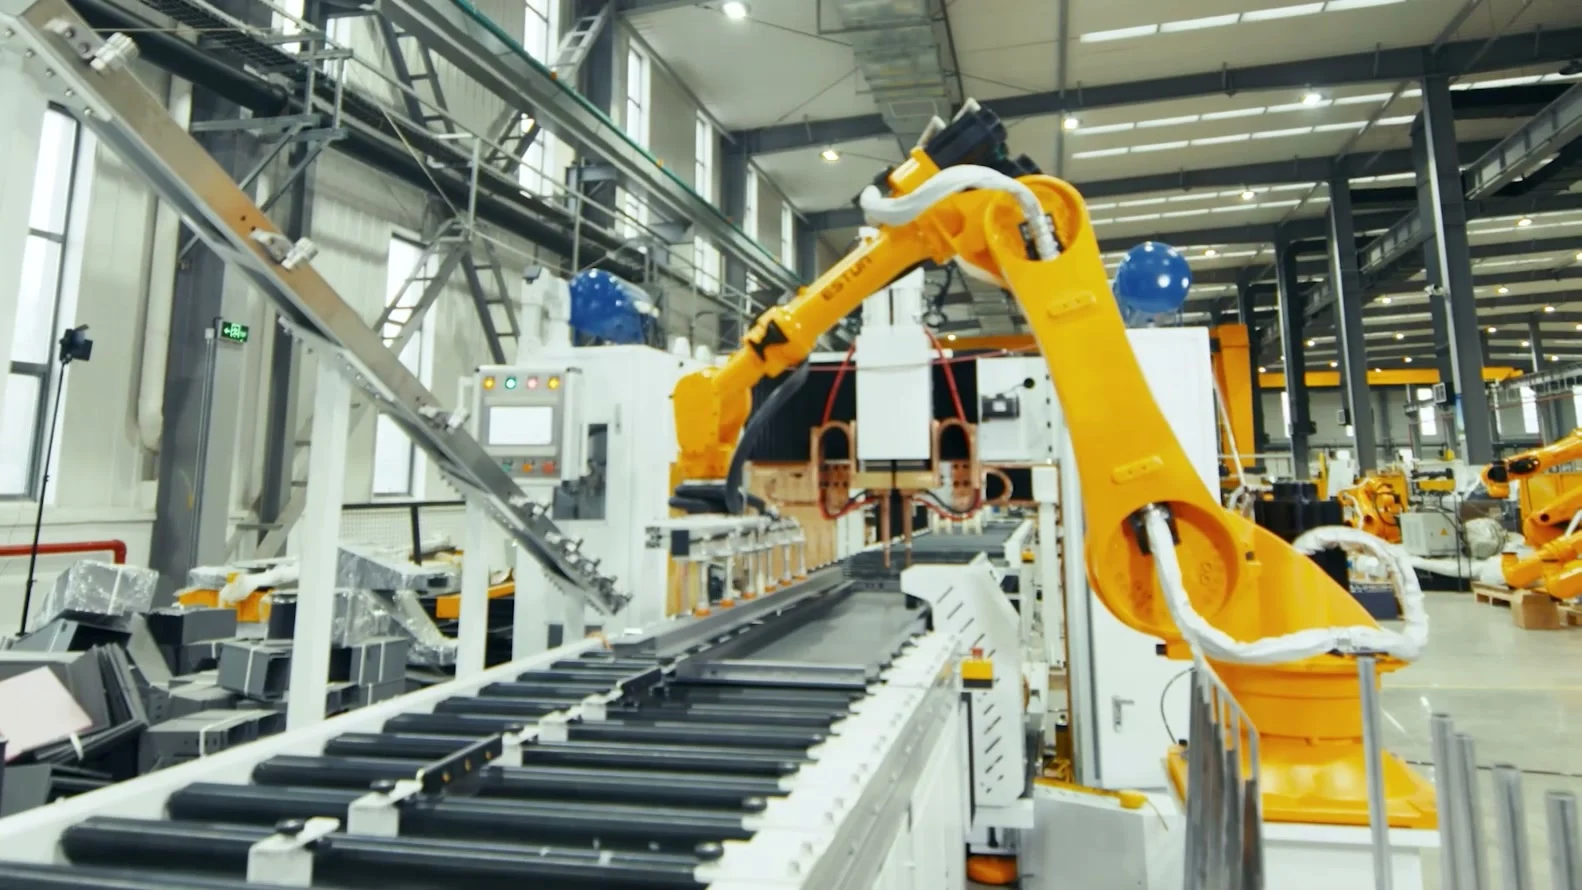
Le procédé
Définir chaque étape de l’opération.
Étudier la présentation des bruts et l’évacuation des pièces terminées.
Vérifier l’accès au mandrin ou au montage dans toutes les positions utiles.
Définir les échanges robot-machine, les autorisations et les reprises après défaut.
Tester les pièces, les résidus de procédé et les changements de série.
Sélection à confirmer
Les familles à examiner.
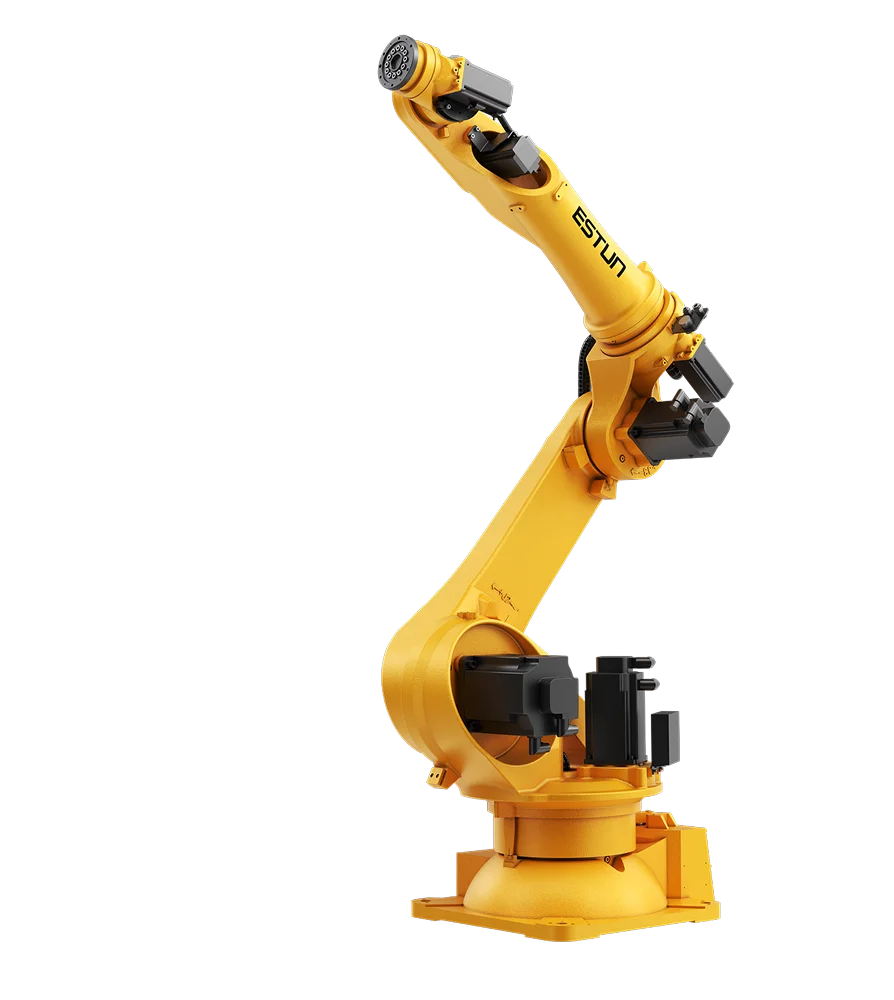
Bras articulés 6 axes
Des bras articulés pour charger des machines, orienter des pièces et suivre des trajectoires de procédé. Les références présentées couvrent les charges petites et moyennes.
18 références documentées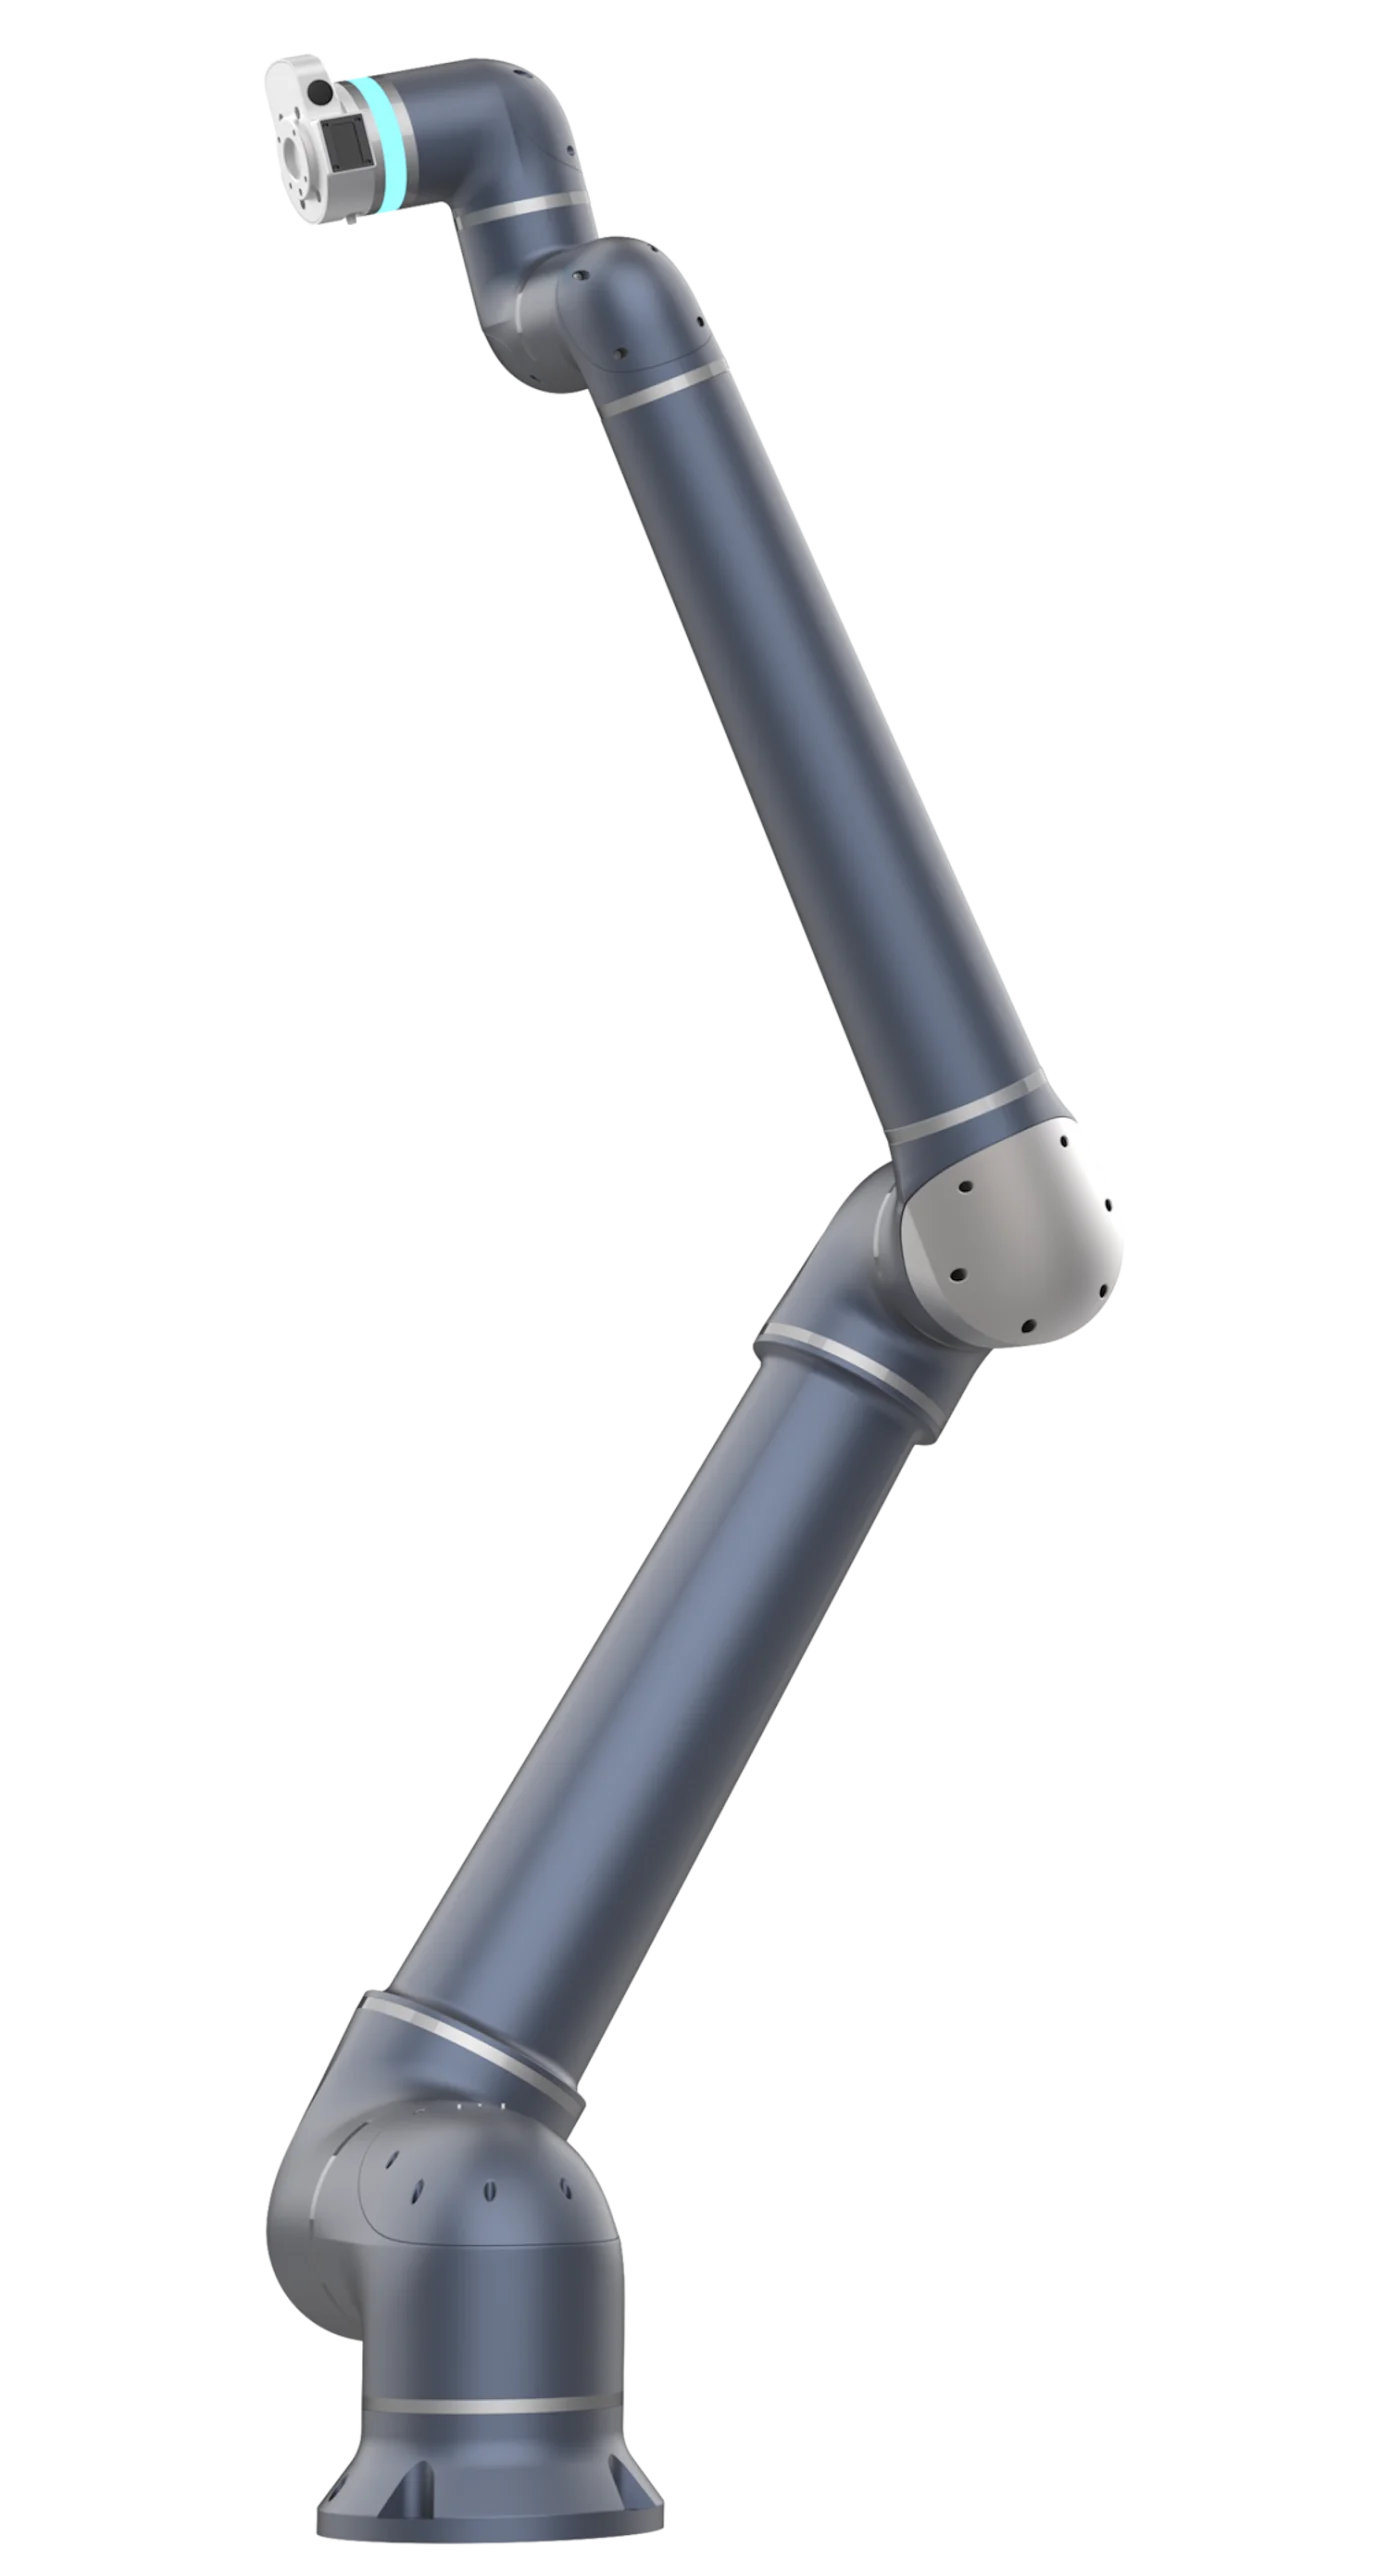
Robots collaboratifs
Les cobots ECO et PRO couvrent des postes de manipulation, d’assemblage et de chargement. Les versions PRO décrites utilisent des capteurs de couple ; la configuration se vérifie pour chaque génération.
8 références documentées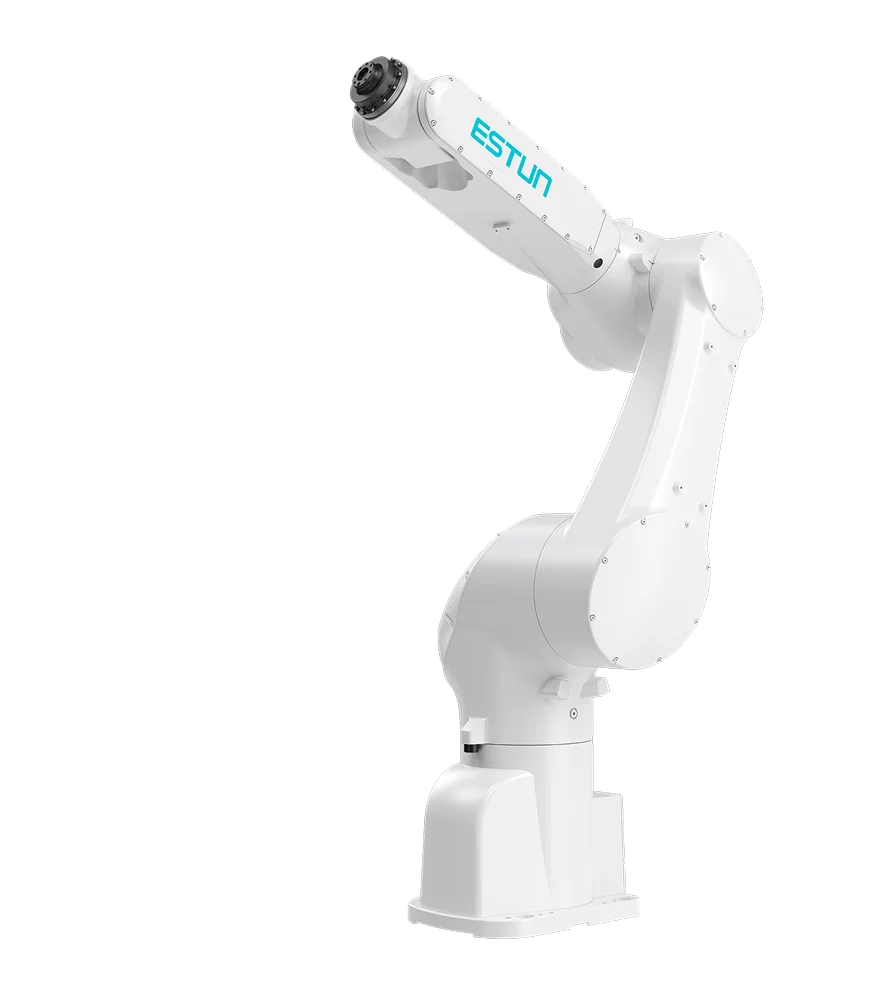
Robots MINI compacts
Des bras compacts pour charger une machine, assembler ou manipuler des pièces dans un espace contraint. La gamme européenne comprend des bras 6 axes et le catalogue global décrit aussi des variantes 3 et 4 axes.
10 références documentées
Robots pour fortes charges
Des bras industriels pour déplacer des pièces lourdes et de grands ensembles. Les références Europe et les compléments mondiaux sont distingués, avec leurs axes et leurs conditions de sélection.
34 références documentées
Robots pour salles propres
Des variantes SCARA et MINI identifiées pour salle propre dans le catalogue ESTUN Europe. Le dossier de la référence précise les conditions de propreté et d’utilisation à confirmer pour le projet.
6 références documentéesLa validation dépend des pièces, de l’outil, des essais de cycle et de l’analyse de risques de la cellule.
Questions de projet
Avant de choisir un robot.
Peut-on robotiser une machine existante ?
Oui, après vérification de ses interfaces, de l’accès mécanique et des conditions de sécurité. L’étude identifie les adaptations nécessaires sur la porte, le serrage, les signaux et la présentation des pièces.
Faut-il prévoir une vision ?
Une présentation mécanique répétable peut suffire. La vision se justifie si la position ou l’orientation des pièces varie et si la prise peut être vérifiée dans les conditions réelles de lumière et de surface.