Une cellule transfère des pièces moulées entre un poste de sortie et une zone de dépose ou de contrôle. Le scénario concerne la manutention des pièces. Il ne suppose ni manipulation de métal liquide ni tenue thermique non documentée.
Le besoin de production
Le contexte à examiner.
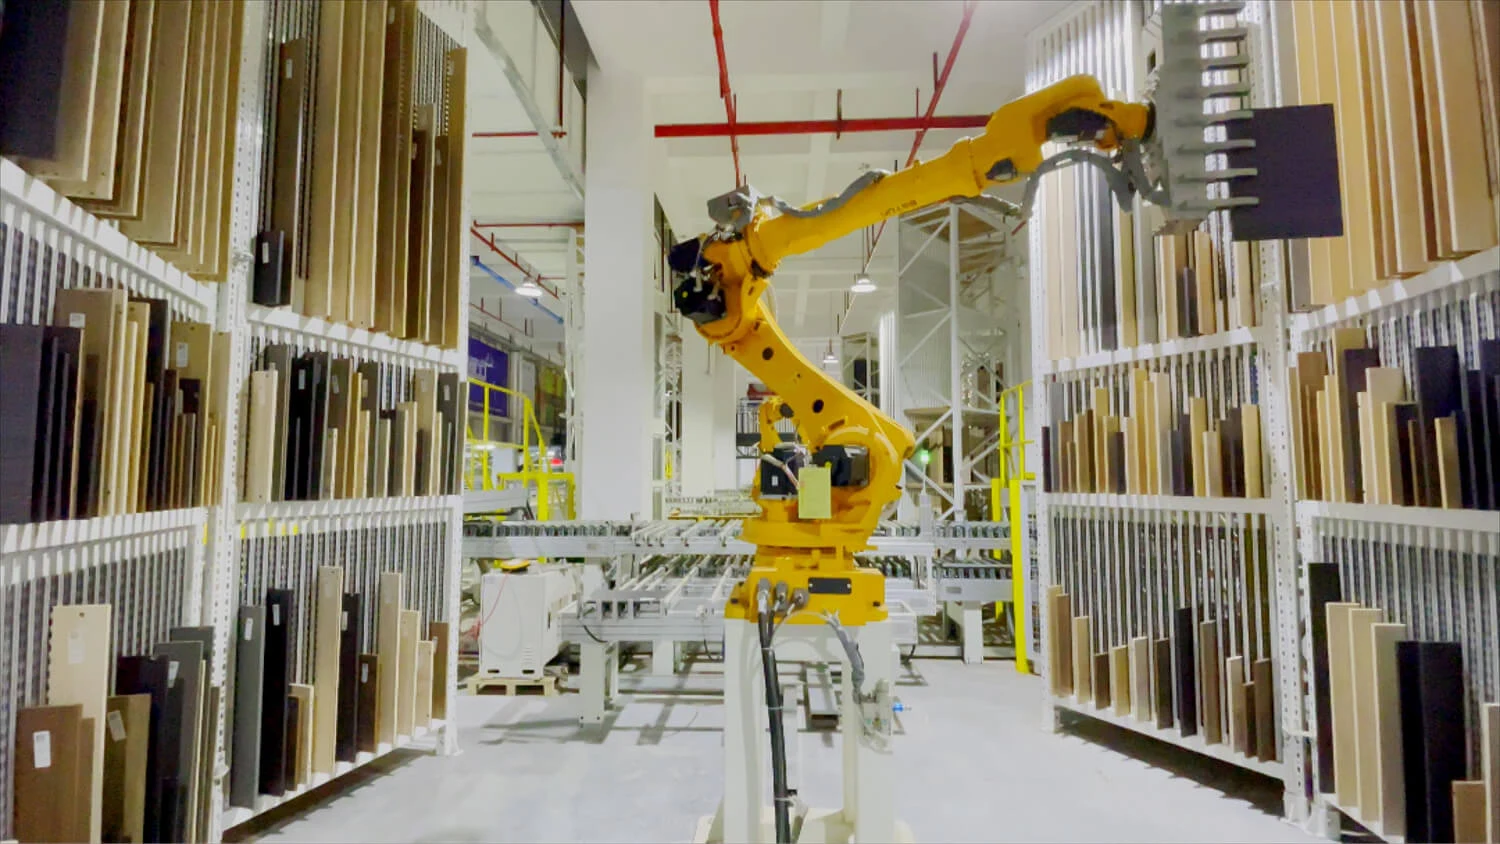
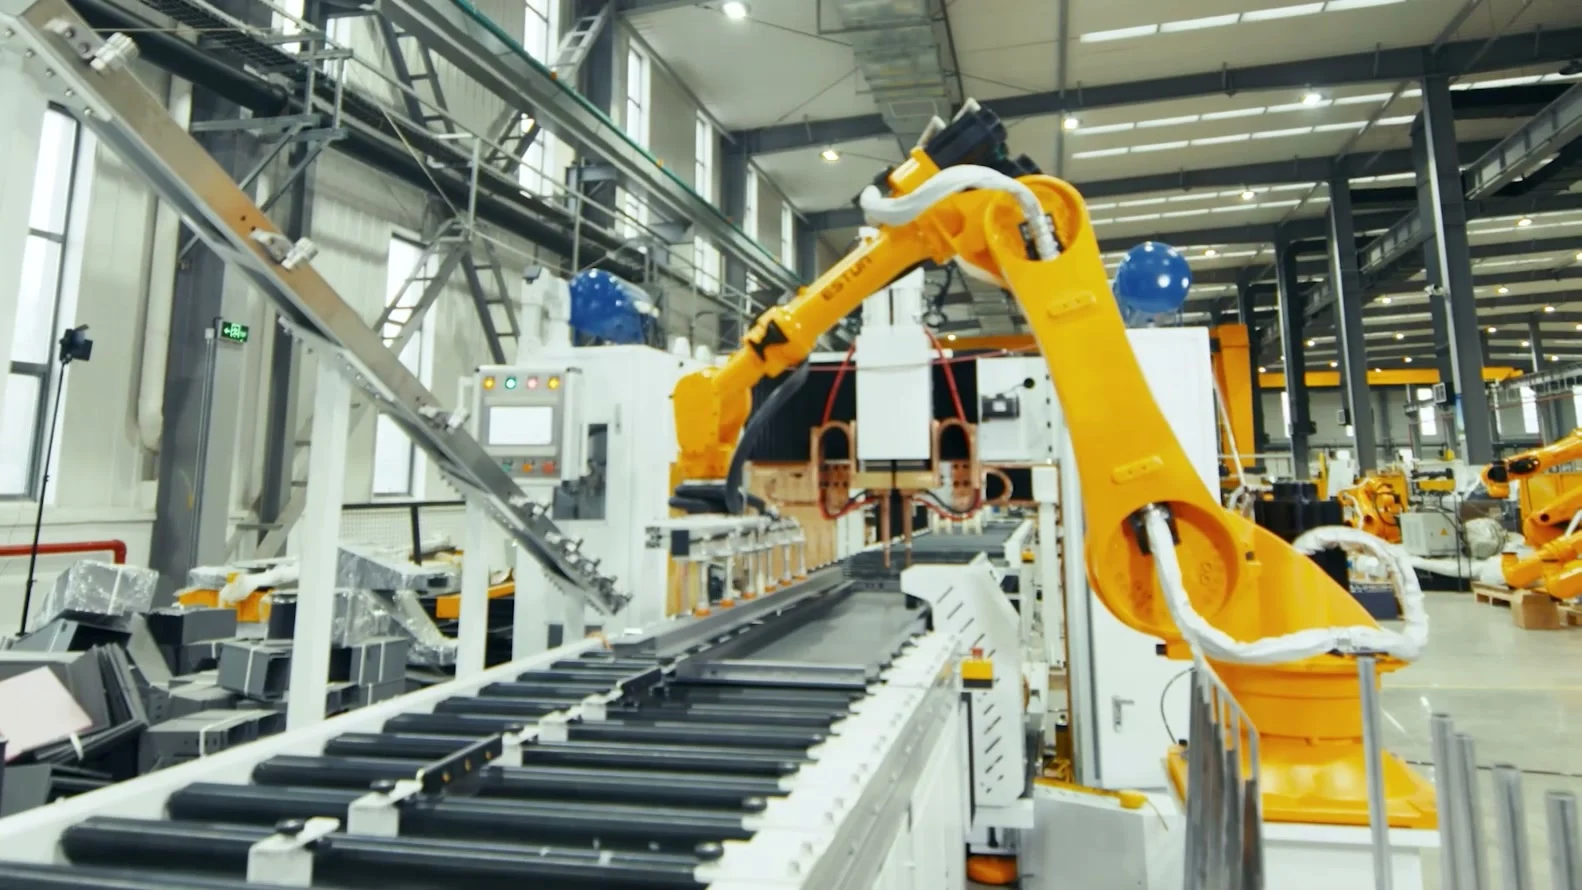
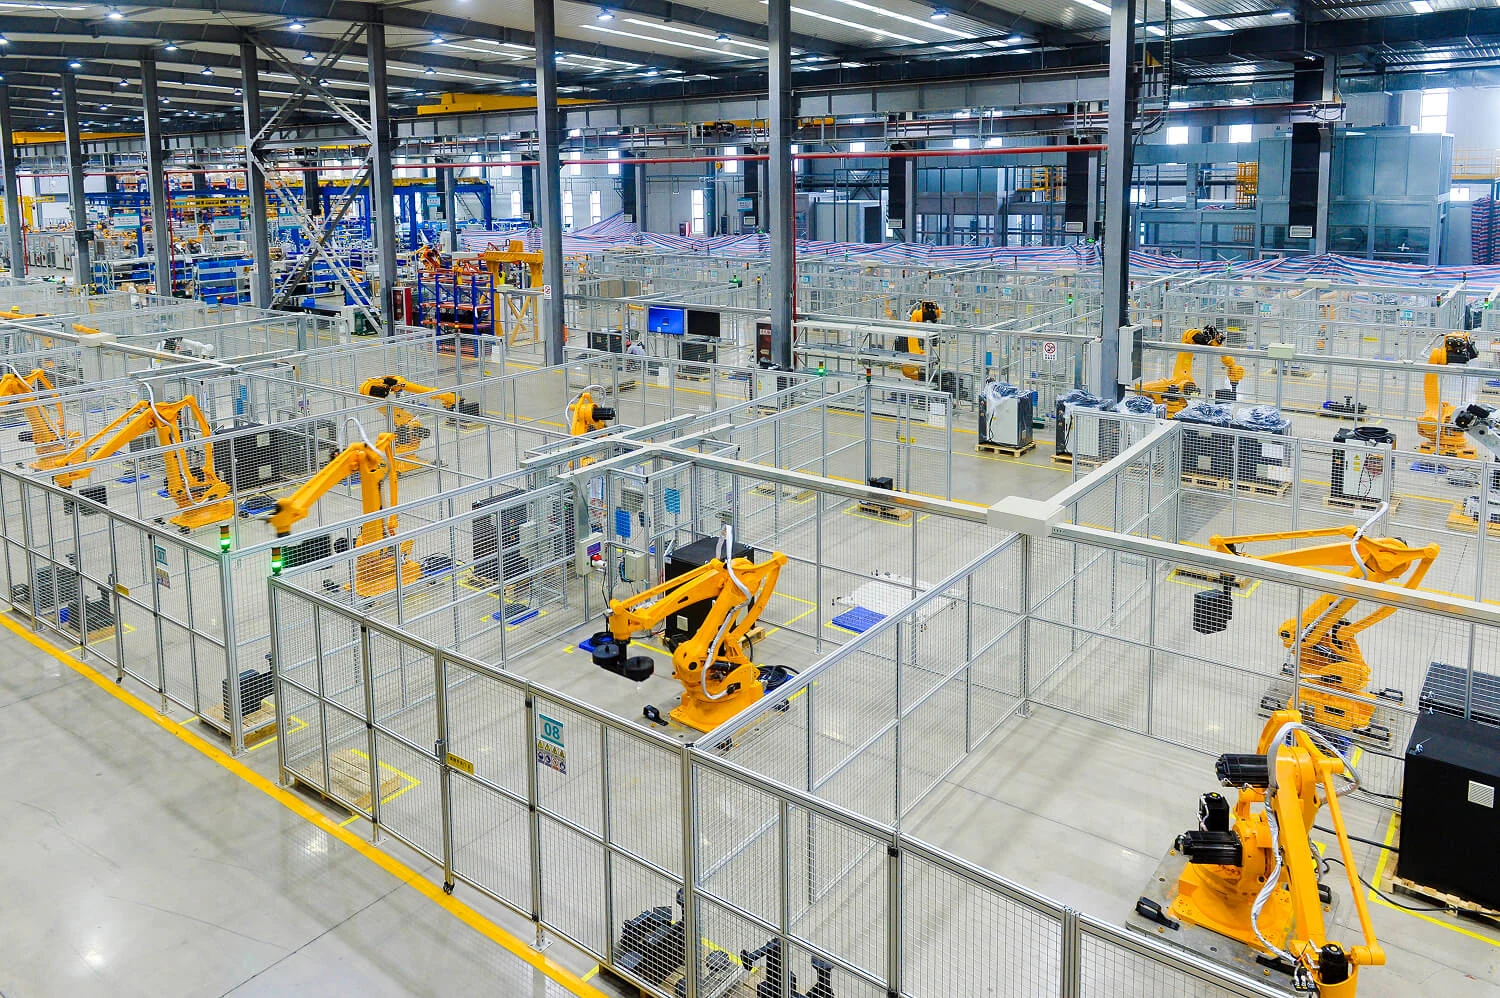
La pièce arrive dans une position définie, avec un état de surface et une température qui doivent être caractérisés. Le robot la saisit et l’amène vers l’étape suivante. Les poussières, projections, fumées et produits de démoulage sont des données d’étude. Vanguard distingue les conditions mesurées, les limites déclarées des équipements et les protections à ajouter. La photographie montre un atelier ESTUN général, pas une cellule de fonderie livrée par Vanguard.
Les données à réunir.
- Fournir les géométries et masses, les points de prise, les bavures attendues et les variations de forme ou d’orientation après démoulage.
- Mesurer ou documenter les températures au point de prise, les durées d’exposition, les projections et les produits présents. Indiquer les conditions anormales prévisibles.
- Décrire les interfaces de sortie, les moyens de dépose, le refroidissement éventuel et les interventions nécessaires au nettoyage, au réglage et à la maintenance.
Les composants de la cellule.
Étudier les variantes fonderie ER30B-1810-P-CE et ER50B-2100-P-CE. Leurs fiches distinguent le poignet IP67 du corps IP54 ; ces indices ne constituent pas une température admissible.
Concevoir un outil de prise adapté aux surfaces réelles, avec une confirmation de maintien. Examiner le routage des câbles et tuyaux, les écrans et les consommables exposés.
Définir l’échange avec le poste amont et la destination : pièce accessible, autorisation de transfert, place disponible et défaut. Les traitements thermiques ou d’ébavurage restent des postes distincts à spécifier.
La séquence de fonctionnement.
- Attendre les états convenus du poste de sortie, vérifier la présence de la pièce et prendre sur les zones définies lors des essais.
- Confirmer le maintien avant le transfert. Suivre une trajectoire qui tient compte des équipements voisins, des écoulements possibles et de la destination réellement disponible.
- Déposer la pièce, confirmer sa libération et signaler le statut au poste suivant. Une pièce mal prise ou une destination occupée appelle une procédure de récupération identifiée.
Définir la réception.
- Essayer les pièces représentatives dans les conditions d’exposition retenues. Documenter les températures observées, la tenue de prise, l’état des composants et les limites fournisseur disponibles.
- Vérifier les défauts convenus et l’accès aux opérations de nettoyage. La réception doit consigner ce qui est testé et les conditions qui restent exclues.
Des références à examiner.
Ces références documentées servent à préparer la sélection. La charge avec l’outil, les inerties, la portée utile et les options restent à vérifier ensemble.
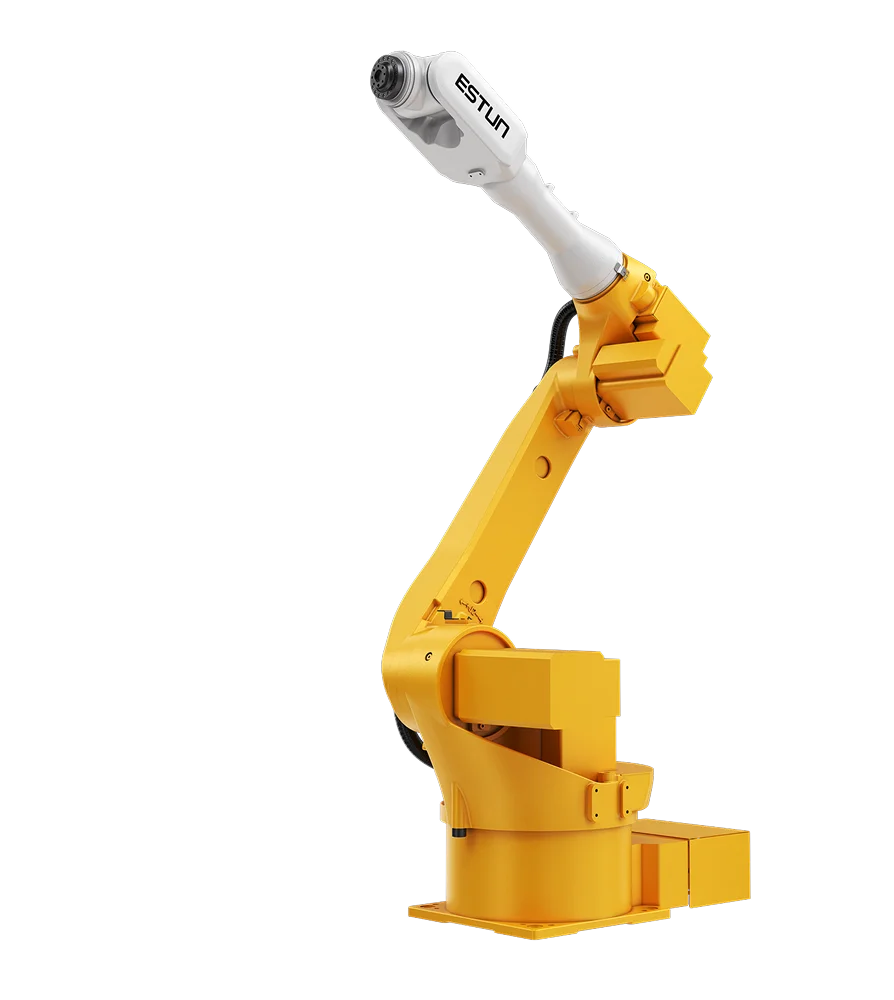 ESTUN ER30B-1810-P-CE
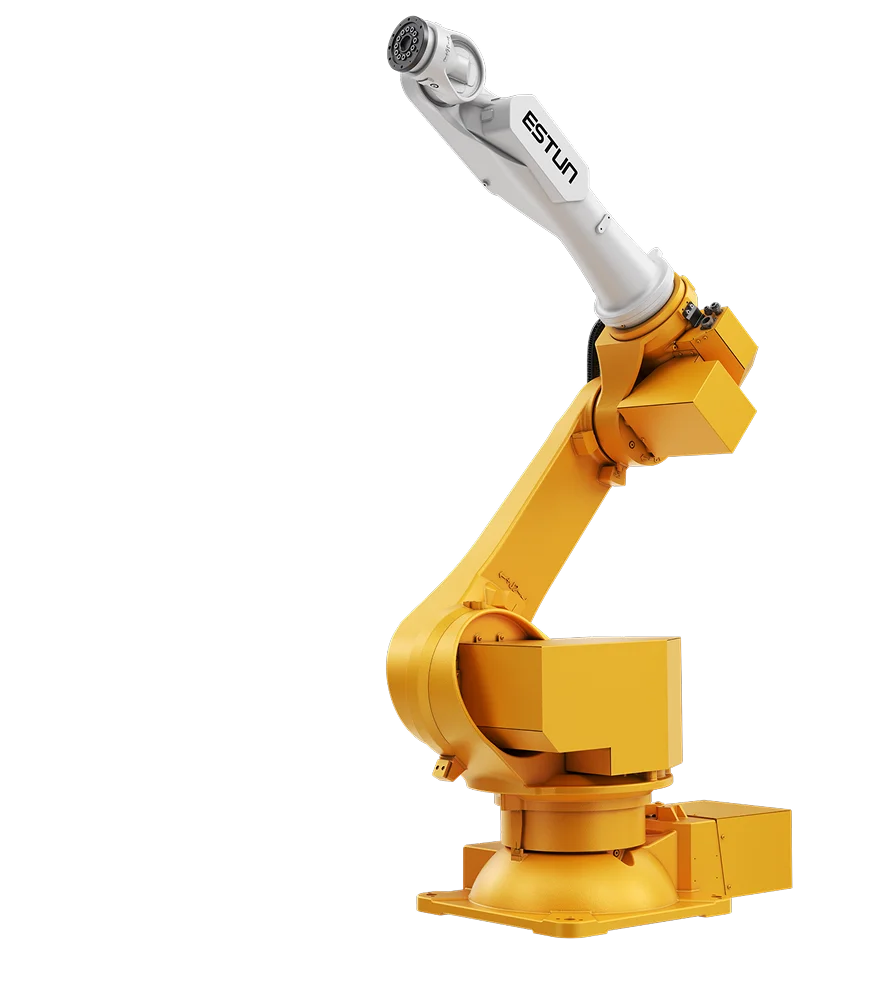 ESTUN ER50B-2100-P-CE
Questions fréquentes
Les points à préciser.
Le robot peut-il saisir une pièce chaude ?
Cela dépend de la température, de l’exposition et de l’ensemble bras-outil-câblage. Les limites des fabricants et les essais sont nécessaires pour répondre.
IP67 signifie-t-il une protection thermique ?
Non. Les indices IP annoncés ne définissent pas une température de pièce admissible. Cette donnée doit être confirmée séparément.