
01
Décrire le travail et les interventions humaines
Commencez par l’opération. Qui charge la pièce, quand un opérateur entre-t-il dans la zone et que doit faire le robot à cet instant ? Distinguez le cycle normal, le changement de série, le nettoyage et le dépannage. Ces situations permettent de comparer une cellule industrielle protégée, un poste collaboratif ou une autre organisation.
02
Lire la charge avec l’outil et la géométrie
La masse de la pièce seule ne dimensionne pas le bras. Ajoutez le préhenseur, ses accessoires et les éléments embarqués. Vérifiez le centre de gravité, les moments, les inerties et les orientations nécessaires. La portée maximale ne décrit pas tous les points accessibles ni les obstacles autour de la machine. Une implantation et des trajectoires représentatives restent nécessaires.
03
Mesurer le cycle complet dans le mode retenu
Comparez des cycles identiques avec les prises, les distances, les temps de procédé et les attentes prévus. Précisez les conditions de présence humaine et les limites de mouvement retenues. Une vitesse maximale de catalogue ne donne pas la cadence de votre poste. Le protocole doit inclure les opérations qui interrompent réellement la production, comme les changements de bacs ou de palettes.
04
Vérifier les fonctions utiles du modèle exact
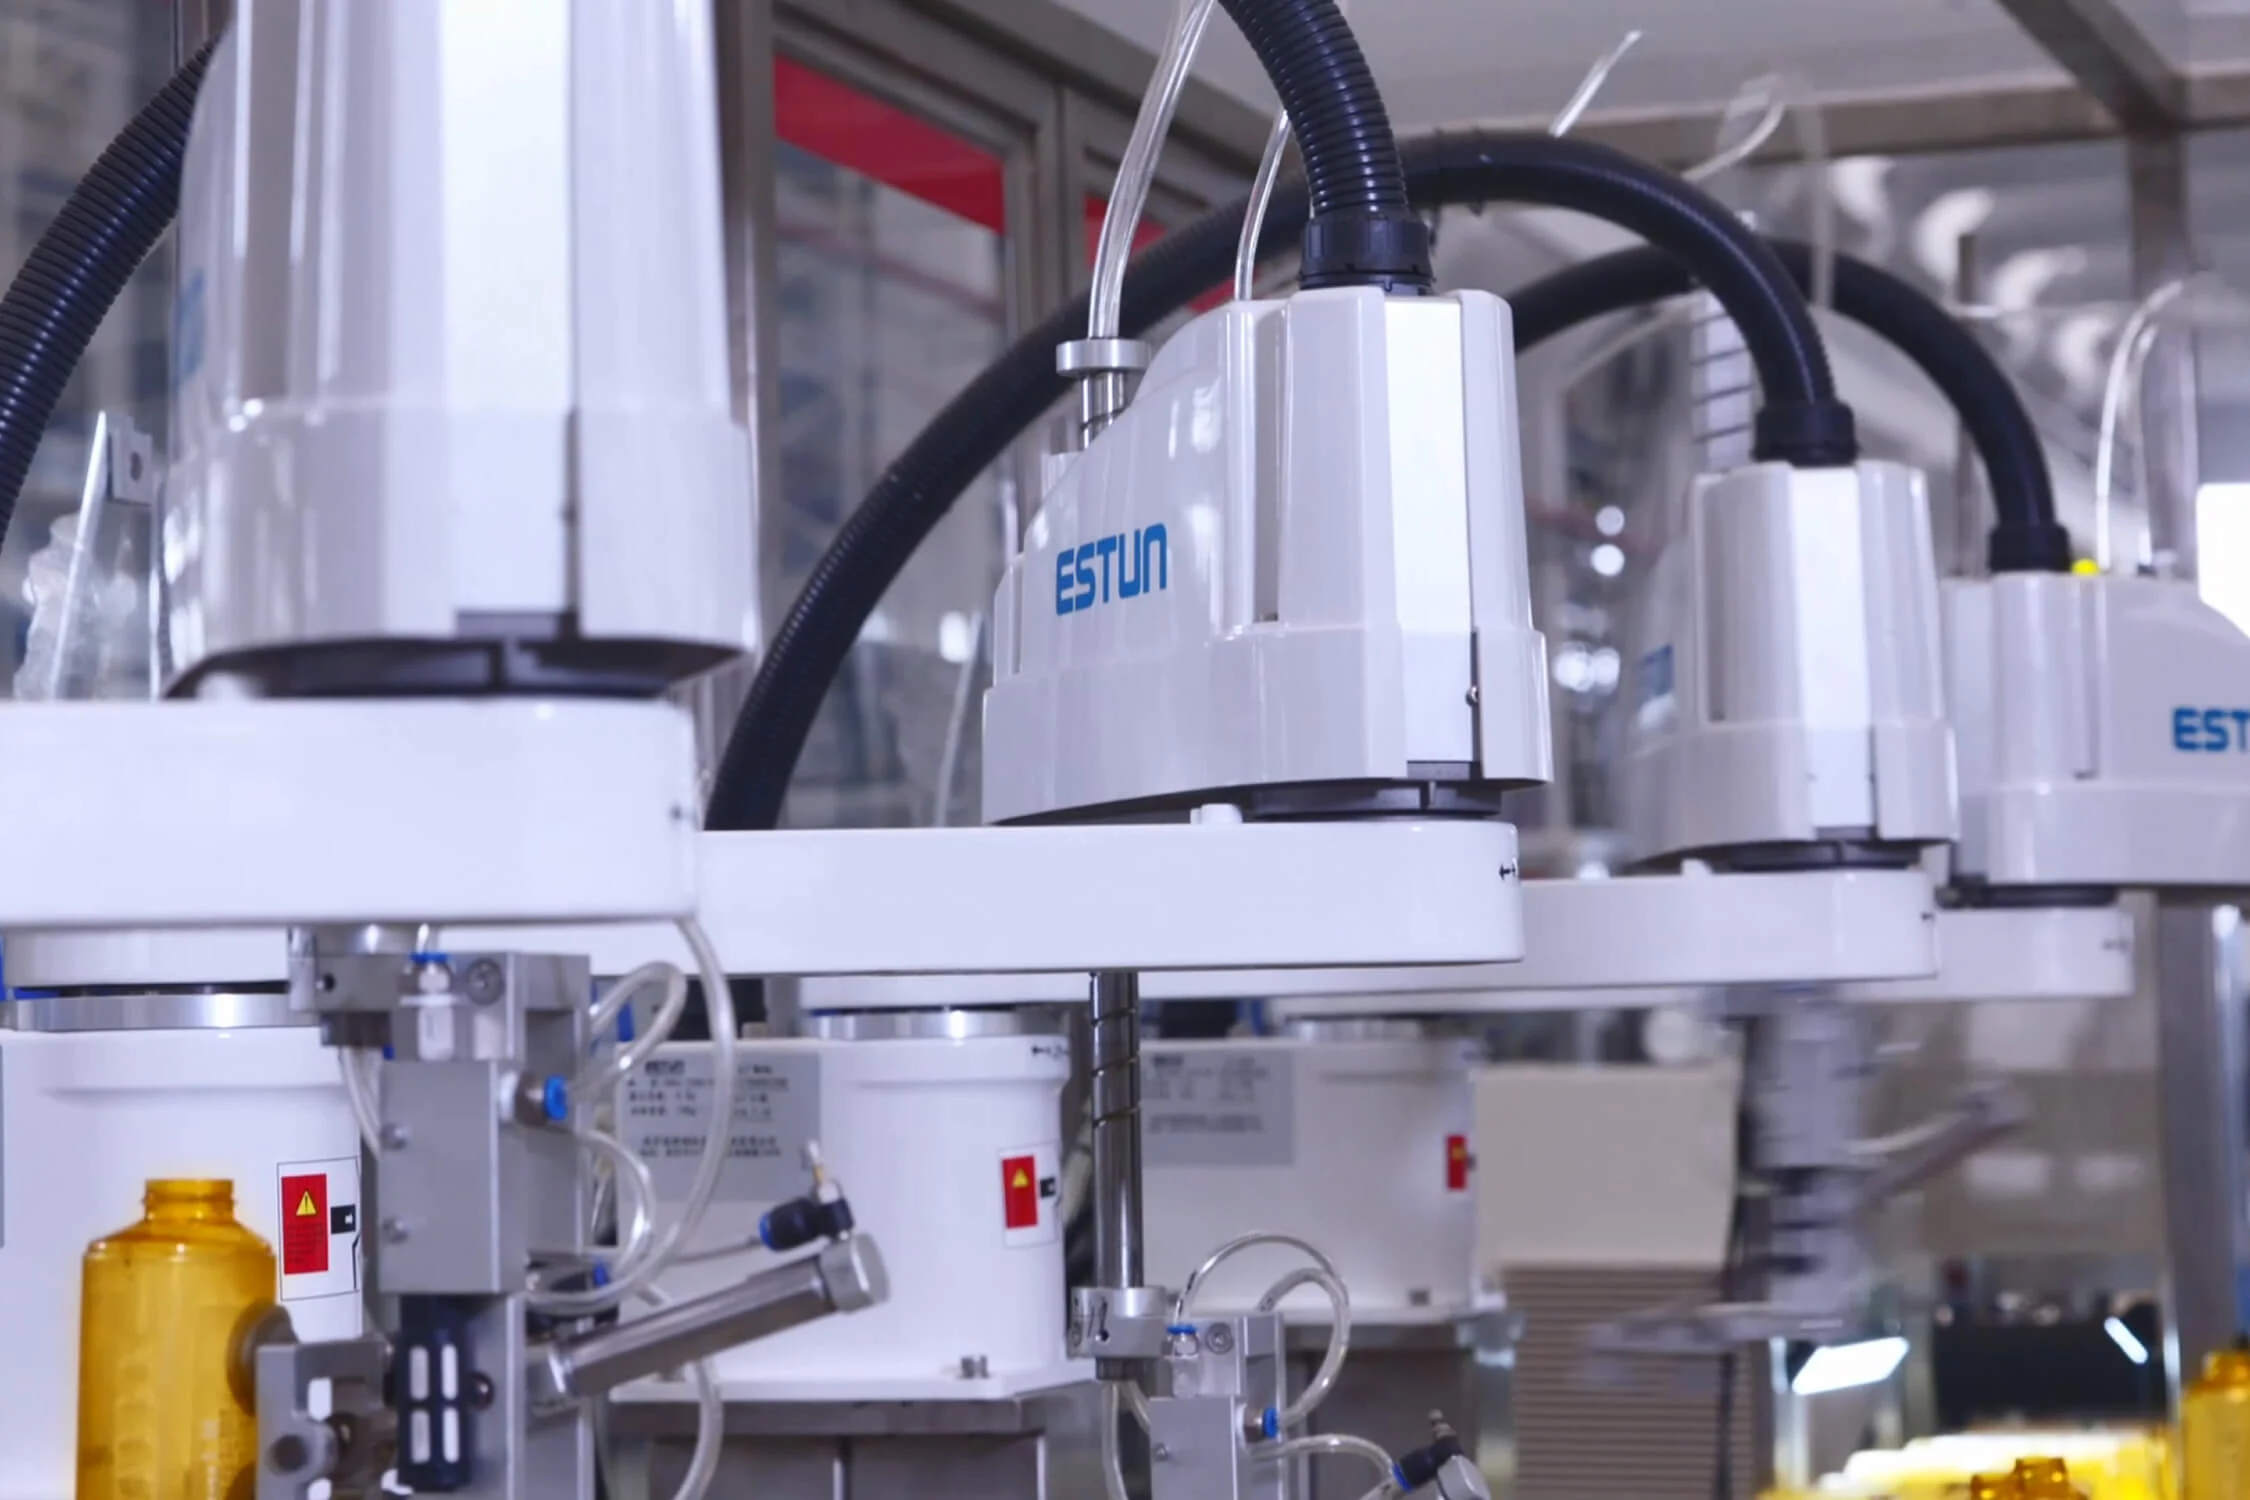
La fiche ESTUN S10-140 PRO Gen.2 décrit un contrôle d’effort avec capteurs de couple. ABB décrit aussi des capteurs de couple pour GoFa. Ces fonctions renseignent une capacité du bras, sans décider à elles seules de la prise, du procédé ou de la protection de la cellule. Les options, les interfaces et les conditions d’utilisation se confirment sur la configuration proposée.
05
Évaluer les risques de l’application entière
Le robot, l’outil, la pièce et les autres machines composent l’application. Les accès, les projections et les situations de coincement font partie de l’étude. La méthode Suva prévoit d’identifier les dangers, de réduire les risques et de documenter les mesures. Le choix d’un cobot ne remplace pas cette démarche.
06
Comparer l’exploitation et les changements de série
Pour chaque option, décrivez les recettes, les outils à changer, l’accès pour la maintenance et les compétences à transmettre. Un déplacement fréquent de cellule demande aussi de reprendre le positionnement, les raccordements et les validations concernés. La facilité apparente d’apprentissage ne renseigne pas le temps de changement de toute la ligne.
07
Décider avec une fiche d’essais commune
Réunissez les options dans un même dossier. Pour chacune, indiquez les pièces testées, la charge complète, le cycle mesuré, les accès, les protections prévues et les limites de l’essai. Le choix se fait sur votre opération et vos contraintes. Si un point reste incertain, définissez l’essai qui permettra de trancher avant la commande.
Appliquer ces critères à votre projet.
Envoyez le procédé à robotiser, les variantes de pièces et les contraintes de l’atelier. Nous définissons les premières données à vérifier.
Préparer mon projet