
Vanguard Robotics / ESTUN integration partner
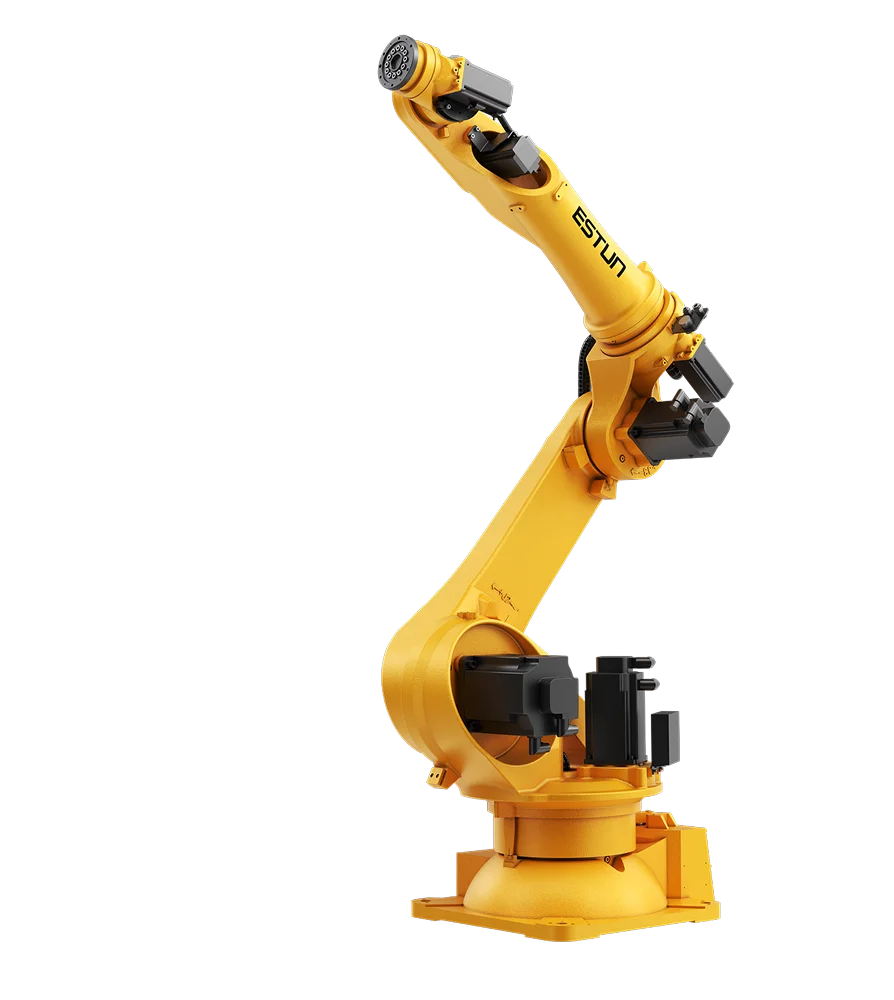
6-axis articulated robots ESTUN
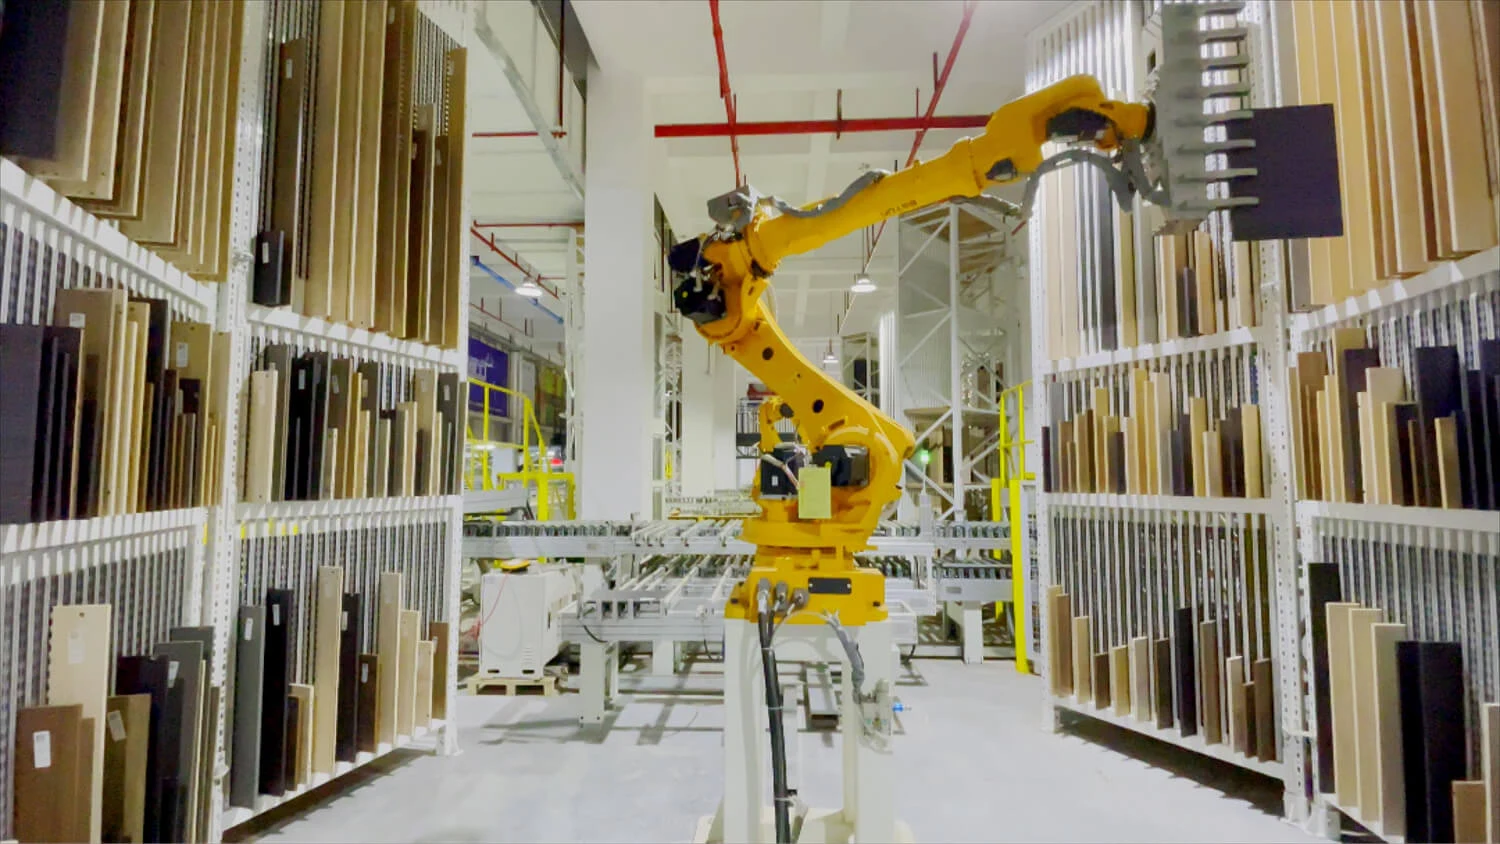
Articulated arms for machine tending, part orientation and process paths. The models shown cover small and medium payloads.
Design considerations
What we check for your cell.
Size the payload with the gripper, centre of gravity and inertia. Check machine access, trajectories and the protection rating of the selected variant.
Applications to assess
- Machine tending
- Assembly and handling
- Gluing and finishing
Range documentation
Models and specifications.
18 models shown
| Model | Max. payload | Reach | Axes | Published repeatability | Source |
|---|---|---|---|---|---|
| ER20/10-2000-HI | 10 kg | 2'000 mm | 6 | Not listed | ESTUN ↗ESTUN ↗ |
| ER20B/10-2010-HI | 10 kg | 2'010 mm | 6 | Not listed | ESTUN ↗ESTUN ↗ |
| ER12B-1510-CE | 12 kg | 1'527 mm | 6 | ± 0.03 mm | ESTUN ↗ |
| ER12B-1510-FCE | 12 kg | 1'527 mm | 6 | ± 0.03 mm | ESTUN ↗ |
| ER20B-1760-CE | 20 kg | 1'756 mm | 6 | ± 0.03 mm | ESTUN ↗ |
| ER20B-1760-FCE | 20 kg | 1'756 mm | 6 | ± 0.03 mm | ESTUN ↗ |
| ER20B-2300-HI | 20 kg | 2'300 mm | 6 | Not listed | ESTUN ↗ESTUN ↗ |
| ER20-2300-HI-CE | 20 kg | 2'303 mm | 6 | ± 0.03 mm | ESTUN ↗ |
| ER30B-2700-CE | 30 kg | 2'700 mm | 6 | ± 0.05 mm | ESTUN ↗ |
| ER30B-2700-FCE | 30 kg | 2'700 mm | 6 | ± 0.05 mm | ESTUN ↗ |
| ER35B-1810-CE | 35 kg | 1'813 mm | 6 | ± 0.04 mm | ESTUN ↗ |
| ER35B-1810-FCE | 35 kg | 1'813 mm | 6 | ± 0.04 mm | ESTUN ↗ |
| ER50B-2100-CE | 50 kg | 2'110 mm | 6 | ± 0.05 mm | ESTUN ↗ |
| ER50B-2100-FCE | 50 kg | 2'110 mm | 6 | ± 0.05 mm | ESTUN ↗ |
| ER50B-2700-FCE | 50 kg | 2'700 mm | 6 | ± 0.05 mm | ESTUN ↗ |
| ER70B-2100-LI | 70 kg | 2'100 mm | 6 | Not listed | ESTUN ↗ESTUN ↗ESTUN ↗ |
| ER70B-2100-CE | 70 kg | 2'110 mm | 6 | ± 0.05 mm | ESTUN ↗ |
| ER70B-2100-FCE | 70 kg | 2'110 mm | 6 | ± 0.05 mm | ESTUN ↗ |
No model in this selection matches your filters. Contact us to review another configuration.
Payload, reach and repeatability are taken from the cited model sheets. Tooling, workpiece, centre of gravity and inertia must be checked together. This shortlist does not validate cycle time or integration.